4. NOWA METODA KOMPENSACJI BŁĘDÓW TEMPERATUROWYCH
4. 1. Wprowadzenie
Zaproponowana niżej nowa metoda kompensacji błędów temperaturowych [81, 82] eliminuje niedogodności znanych metod, umożliwiając jednocześnie tożsamościowe sprowadzenie błędu temperaturowego przetwornika do zera.
Dla ujednoznacznienia przedstawionych niżej rozważań zostaną podane ograniczenia dla klasy przetworników, których kompensacja będzie analizowana: a/ przedmiotem rozważań będą przetworniki o liniowej charakterystyce przetwarzania ciśnienia na sygnał elektryczny, b/ zakłada się, że jedynym źródłem błędów temperaturowych przetwornika jest czujnik. Jeśli będzie wymagane uwzględnienie dryftów temperaturowych innych członów przetwornika znajdujących się w tej samej temperaturze co czujnik /np. elektronicznego układu przetwarzającego/ powinny one być sprowadzone do poziomu czujnika, a kompensacji powinien podlegać zastępczy błąd czujnika /w rozumieniu pkt. 2 niniejszej pracy/, c/ przyjmuje się addytywność wartości mierzonego parametru i wartości błędu temperaturowego, tzn. zakłada się, że wartość rozpatrywanego parametru w dowolnej temperaturze jest opisana sumą wartości parametru w temperaturze odniesienia oraz błędu temperaturowego, d/ przedmiotem rozważań będą błędy w stanach ustalonych temperatury; nie będzie natomiast analizowany wpływ temperatury w stanie nieustalonym, ponieważ błąd ten jest związany nierozerwalnie z konstrukcją przetwornika.
4. 2. Warunki wystarczające kompensacji temperaturowej charakterystyki przetwarzania przetwornika
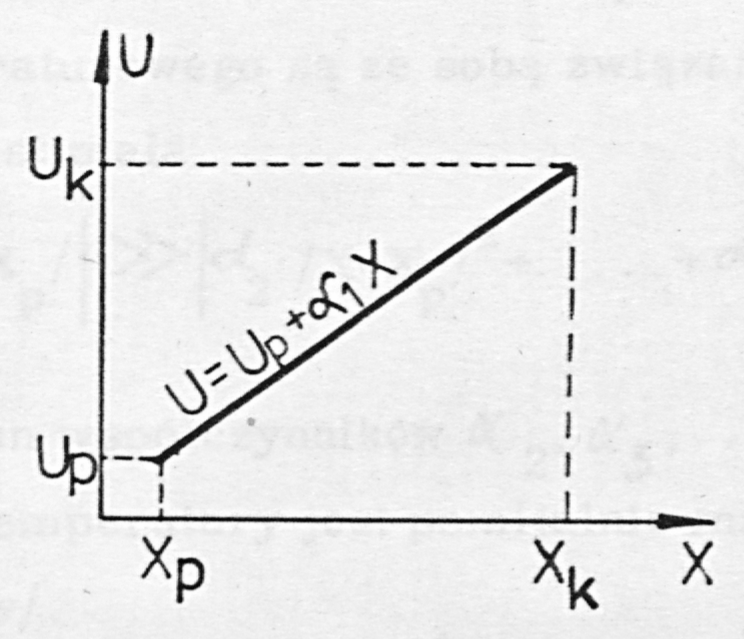
Niech charakterystyka przetwarzania (2) przetwornika będzie opisana zależnością liniową /rys. 14/:
gdzie: - wartość początkowa sygnału wyjściowego przetwornika przy wartości początkowej wielkości nieelektrycznej - czułość przetwarzania
Zmiany sygnału wyjściowego pod wpływem temperatury określa się równaniem różniczkowym cząstkowym
W celu spełnienia warunku pełnej kompensacji temperaturowej sygnału wyjściowego
otrzymuje się dwa rozwiązania równania (4)
a.
b.
Warunek a. nie ma znaczenia praktycznego ze względu na zmiany w funkcji wartości mierzonej ciśnienia.
Kompensacja temperaturowa większości przetworników pomiarowych jest oparta na warunku b., który możemy zdefiniować następująco:
Warunkiem wystarczającym do skompensowania temperaturowego charakterystyki przetwarzania (3) jest uniezależnienie od temperatury wartości początkowej oraz czułości przetwarzania . Warunek ten możemy zmodyfikować: do kompensacji temperaturowej charakterystyki przetwarzania (3) wystarczające jest uniezależnienie od temperatury wartości początkowej i wartości końcowej zakresu pomiarowego przetwornika. Jest to oczywiste, gdyż wartość końcowa jest funkcją wartości początkowej i czułości:
W rzeczywistości charakterystyka przetwarzania wykazuje również pewną nieliniowość 1/
1. Twierdzenie Weierstrassa/udowodnione w 1885r [83] /: dla każdej funkcji P(X) ciągłej w przedziale , i dowolnego istnieje wielomian
w związku z czym kompensacja dwuparametrowa nie zapewnia idealnej kompensacji wpływu temperatury na sygnał wyjściowy przetwornika. Ponieważ jednak zarówno wartość dopuszczalnej nieliniowości, jak i błędu temperaturowego są ze sobą związane 2/, wartość członów nieliniowości jest mała
i wpływ zmian współczynników spowodowanych działaniem temperatury jest pomijalnie mały /na zasadzie małej wyższych rzędów/.
Rozważmy układ blokowy przetwornika z punktu widzenia potrzeb kompensacji /rys. 14/. Czujnik C wytwarza sygnał u uzależniony od wartości mierzonej wielkości nieelektrycznej X i temperatury T zależnością (1). Układ kompensacji D wytwarza sygnał kompensujący k uzależniony od temperatury za pomocą funkcji H(T):
Sygnał wyjściowy przetwornika U powstaje w układzie normalizującym N, sumującym sygnał czujnika i układu kompensacji z odpowiednimi współczynnikami proporcjonalności /wzmocnienia/ , oraz przesunięcia wartości początkowej sygnału wyjściowego
stopnia n() taki, że:
a więc dowolną charakterystykę czujników rzeczywistych można dowolnie dokładnie opisać zależnością (9).
2/ Wg PN-73/M-42024 maksymalna dopuszczalna wartość nieliniowości charakterystyki przetwarzania jest o jedną pozycję w ciągu dokładności większa od maksymalnej dopuszczalnej wartości błędu temperaturowego, wyrażonego w procentach zmian wartości zakresu pomiarowego na 10K. Przykładowo: dla przetwornika klasy 0,4% dopuszcza się nieliniowość 0,4% oraz dryft temperaturowy zera i zakresu 0,25%/10K.
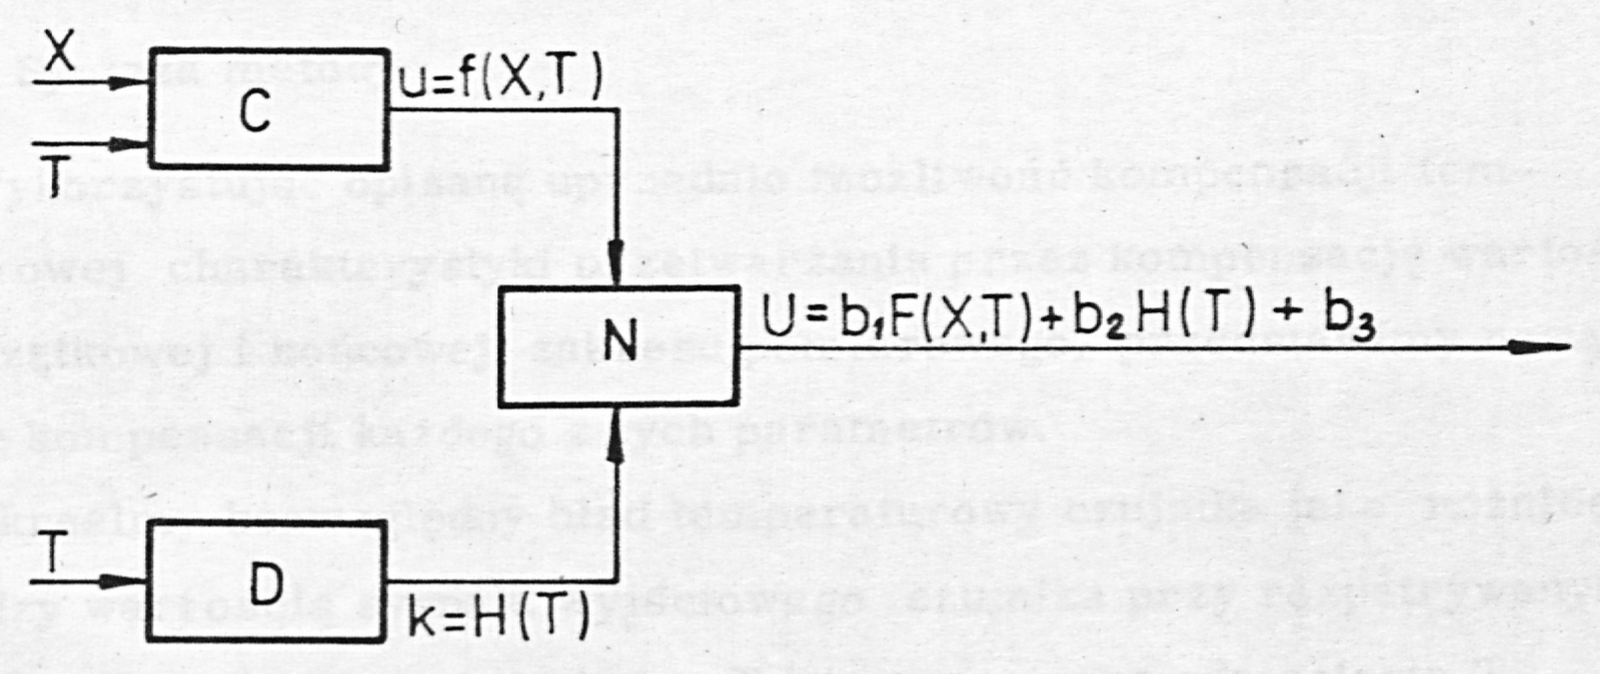
gdzie: , , są niezależne od temperatury /ich dryft temperaturowy jest włączony do zastępczego błędu temperaturowego czujnika/ i wartości mierzonej.
Różniczkując i przekształcając (3) otrzymujemy wyrażenie na wartość początkową i czułość przetwarzania :
Wstawiając do (13) wyrażenie (12) otrzymuje się równania:
uzależniające wartość początkową i czułość przetwarzania od funkcji f(X, T) i H(T). W celu określenia ograniczeń dla tych funkcji i w związku z przyjęciem liniowego modelu charakterystyki
przetwarzania określonego zależnością (3), sprawdzimy dla (14) warunki kompensacji temperaturowej (7). Warunki te doprowadzają do dwóch równań różniczkowych cząstkowych stopnia drugiego:
po rozwiązaniu których mamy poszukiwane warunki dla funkcji oraz :
gdzie , , - dowolne funkcje jednej zmiennej , - dowolne stałe
Tak więc funkcja musi mieć przebieg odwrotny do błędu temperaturowego czujnika, określonego pierwszym członem zależności (16) oraz może być powiększona o dowolną funkcję wielkości mierzonej a także o dowolną stałą . Funkcja może natomiast być jedynie sumą niezależnych funkcji ciśnienia i temperatury , powiększonych o dowolną stałą.
Zależność (17) wyraża więc warunek addytywności wartości mierzonego parametru i błędu temperaturowego, sformułowany w p. 4. 1. c.
4. 3. Istota pełnej kompensacji temperaturowej
4. 3. 1. Synteza metody
Wykorzystując opisaną uprzednio możliwość kompensacji temperaturowej charakterystyki przetwarzania przez kompensację wartości początkowej i końcowej zakresu pomiarowego, przedstawimy nową me metodę kompensacji każdego z tych parametrów.
Określmy bezwzględny błąd temperaturowy czujnika jako różnicę pomiędzy wartością sygnału wyjściowego czujnika przy rozpatrywanym ciśnieniu w danej temperaturze i temperaturze odniesienia , oznaczając go przez :
Oznaczmy moduł wartości maksymalnej błędu 18 przez [?: — only the subscript "m" is typed, the δ is missing]
W analogiczny sposób zdefiniujemy bezwzględny błąd temperaturowy przetwornika
oraz moduł wartości maksymalnej błędu (20) przez
Jeśli oznaczymy przez i odpowiednio wartości sygnału wyjściowego czujnika odpowiadającą początkowej i końcowej wartości zakresu mierzonego ciśnienia , to efektem działania układu kompensacji będzie zmniejszenie maksymalnego względnego błędu pomiarowego przetwornika, w porównaniu z maksymalnym błędem względem czujnika /rys. 16/:
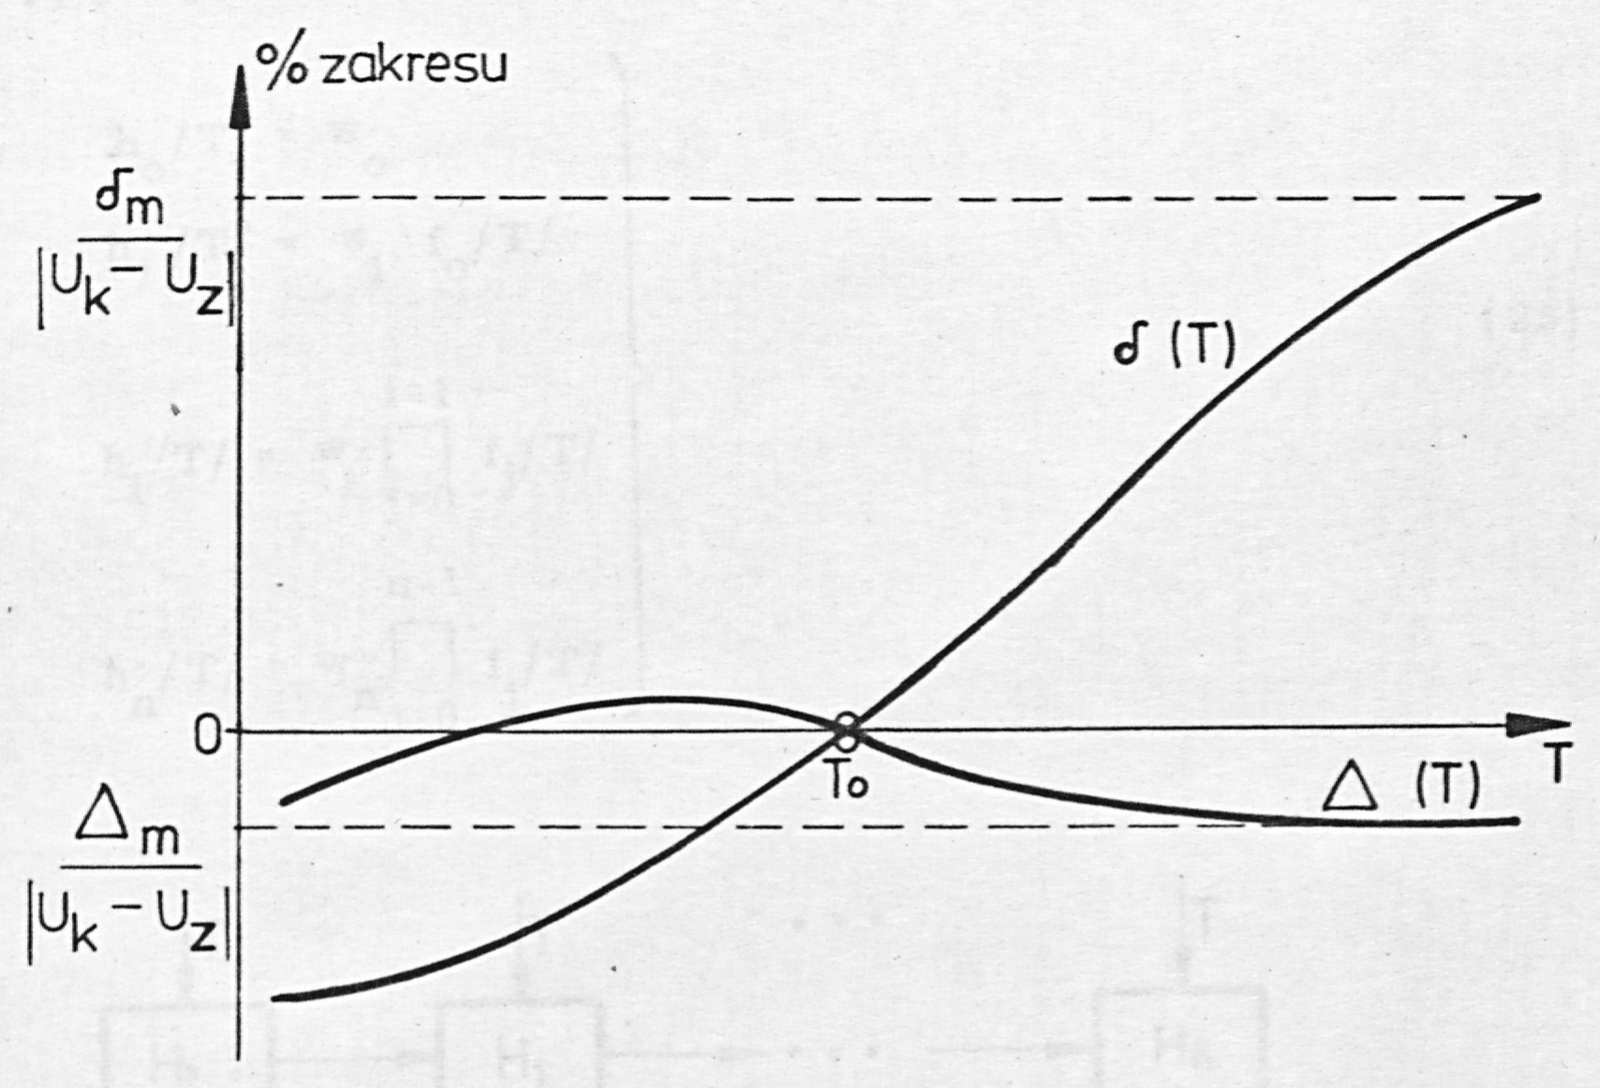
Wstawiając do zależności (20) wyrażenie (12) z uwzględnieniem (18) , otrzymujemy określenie błędu temperaturowego przetwornika w postaci
Niech układ kompensacji D /rys. 15/ zbudowany będzie z /n+1/ generatorów , , ....., /rys. 17/. Każdy z generatorów wytwarza sygnały kompensujące odpowiednio ,..., . Sygnał wyjściowy H(T) układu kompensacji stanowi sumę tych sygnałów:
Załóżmy, że sygnały kompensujące ,..., [?:likely hn(T)] są wzajemnie ze sobą powiązane za pomocą cząstkowych funkcji
,....,, uzależnionych od temperatury, w sposób następujący
[?:upper limit of the product in the third line is typed "i=1", likely i-1]
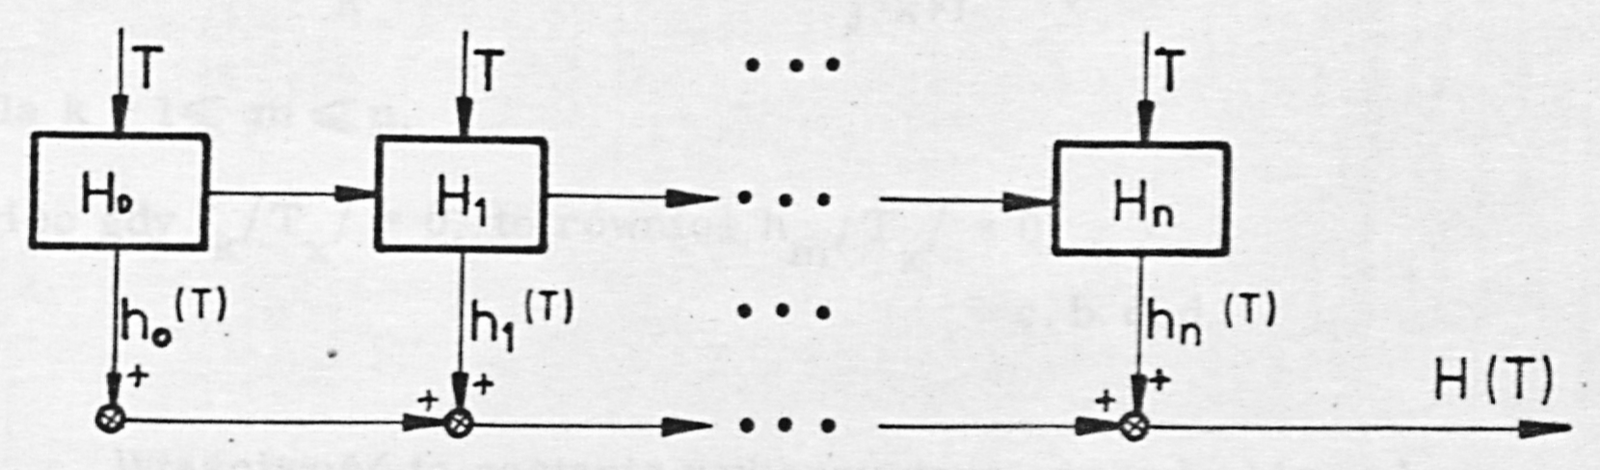
gdzie: , ,... - stałe , , - liczby naturalne
Po uwzględnieniu (25) i (24) , wyrażenie opisujące błąd temperaturowy przetwornika (23) przybiera postać
Takie uzależnienie sygnałów kompensujących charakteryzuje się następującą właściwością:
TWIERDZENIE 1
Jeśli w pewnej temperaturze wartość funkcji cząstkowej ,
gdzie - liczba naturalna , oraz wartość stałej , to funkcje kompensujące dla naturalnych z przedziału , gdzie jest liczbą funkcji cząstkowych występujących w (25) .
D o w ó d: zapiszmy na podstawie (25)
skąd
dla ,
więc gdy , to również
c. b. d. d.
Właściwość ta zostanie wykorzystana do jednokierunkowego uniezależnienia od siebie nastaw układu kompensacji w różnych temperaturach. W tym celu uzależnijmy funkcje cząstkowe od temperaratury odniesienia i temperatur kompensacji ,..., następująco:
gdzie - stałe
Przyjęta forma (27) funkcji cząstkowych ma właściwość tożsamościowego przyjmowania wartości równej zeru w temperaturach
Po uwzględnieniu (27), wyrażenie opisujące błąd temperaturowy przetwornika (26) przyjmuje postać
4. 3. 2. Procedura kompensacji
Przeprowadźmy obecnie zerowanie błędu temperaturowego przetwornika w temperaturach ,..., za pomocą zmiany wartości współczynników [?:likely ], przy czym dla uproszczenia rozważań posługiwać się będziemy zależnością (26) opisującą błąd temperaturowy przetwornika. Otrzymujemy kolejno: ; temperatura odniesienia
Wykorzystując (28) stwierdzimy
i po uwzględnieniu (26) otrzymamy wartość błędu temperaturowego
Ponieważ z założenia , więc zerowanie się błędu nastąpi dla
Współczynnik mogłby więc być pominięty w dalszej analizie. Ponieważ jednak w temperaturze odniesienia powinno się przeprowadzić normalizację rozważanych punktów charakterystyki przetwarzania, np. zerowanie lub ustawianie wymaganej wartości sygnału zakresowego, w dalszych rozważaniach pozostawiono współczynnik jako symbol sprowadzania błędu przetwarzania do zera /a nie błędu temperaturowego/.
: temperatura pierwszej kompensacji
W tej temperaturze
w wyniku czego błąd temperaturowy (26), po uwzględnieniu warunku dla otrzymanego przy , zostaje określony:
Zerowanie się błędu uzyskujemy dla wartości :
[?:in (31) the numerator is typed "b1 /T1/" with the δ missing, likely ]
Wymagana wartość uzależniona jest jedynie od stosunku wartości błędu czujnika do wartości funkcji cząstkowej w tej temperaturze, zmodyfikowanych przez współczynniki układu normalizującego ,
: temperatura drugiej kompensacji
Analogicznie jak poprzednio otrzymujemy
i po uwzględnieniu (26) otrzymujemy wyrażenie na błąd temperaturowy
skąd po przyrównaniu do zera i podstawieniu warunków (30) i (31) dla stałych i uzyskuje się warunek dla stałej
[?:in (32) the inner numerator is typed "δ T1" without the slashes, likely ]
Tak więc wartość stałej wymagana do wyzerowania błędu tempe- [?:typed "tempera", the "ra" overstruck with a hyphen] raturowego przetwornika w temperaturze , uzależniona jest od wartości błędu czujnika w pierwszej i drugiej temperaturze kompensacji /odpowiednio i oraz od wartości funkcji cząstkowych , w obu temperaturach. Nie jest natomiast uzależniona od wartości błędu czujnika i wartości funkcji cząstkowych w następnych temperaturach kompensacji. Jednocześnie należy podkreślić, że ustalenie wartości stałej w temperaturze nie wpływa na wartość stałej , ustalonej w temperaturze pierwszej kompensacji .
.........: temperatury kolejnych kompensacji
Postępując w sposób analogiczny do wyżej przedstawionego, uzyskuje się w każdej z temperatur kompensacji warunek dla stałej /k = 3, 4,....., n-1/ w postaci ogólnej
Podobnie jak poprzednio, wartość stałej niezbędna dla uzyskania zerowej wartości błędu temperaturowego przetwornika w temperaturze jest uzależniona od wartości stałych ,... ustalonych w poprzednich temperaturach i od wartości funkcji cząstkowych ,......, w temperaturze oraz od wartości współczynników układu normalizującego , . Wartość stałej nie zależy jednak od wartości stałych ,....., i funkcji cząstkowych ,....., w następnych temperaturach kompensacji ,......
Wykorzystując tę właściwość do praktycznego zastosowania przedstawionej metody stwierdzimy, że istnieje jednokierunkowa niezależność nastaw elementów ustalających wartość stałych ,...., .
: temperatura ostatniej kompensacji
W poprzednich temperaturach zostały wyczerpane własności (28) zerowania się wszystkich istniejących funkcji cząstkowych , /j=0, 1,..., n-1/, przy ustalaniu niezbędnych dla skompensowania błędu wartości stałych , /i = 1, 2,...,n-1/. Dobierzmy obecnie stałą tak, aby po raz ostatni uzyskać zerową wartość błędu
skąd
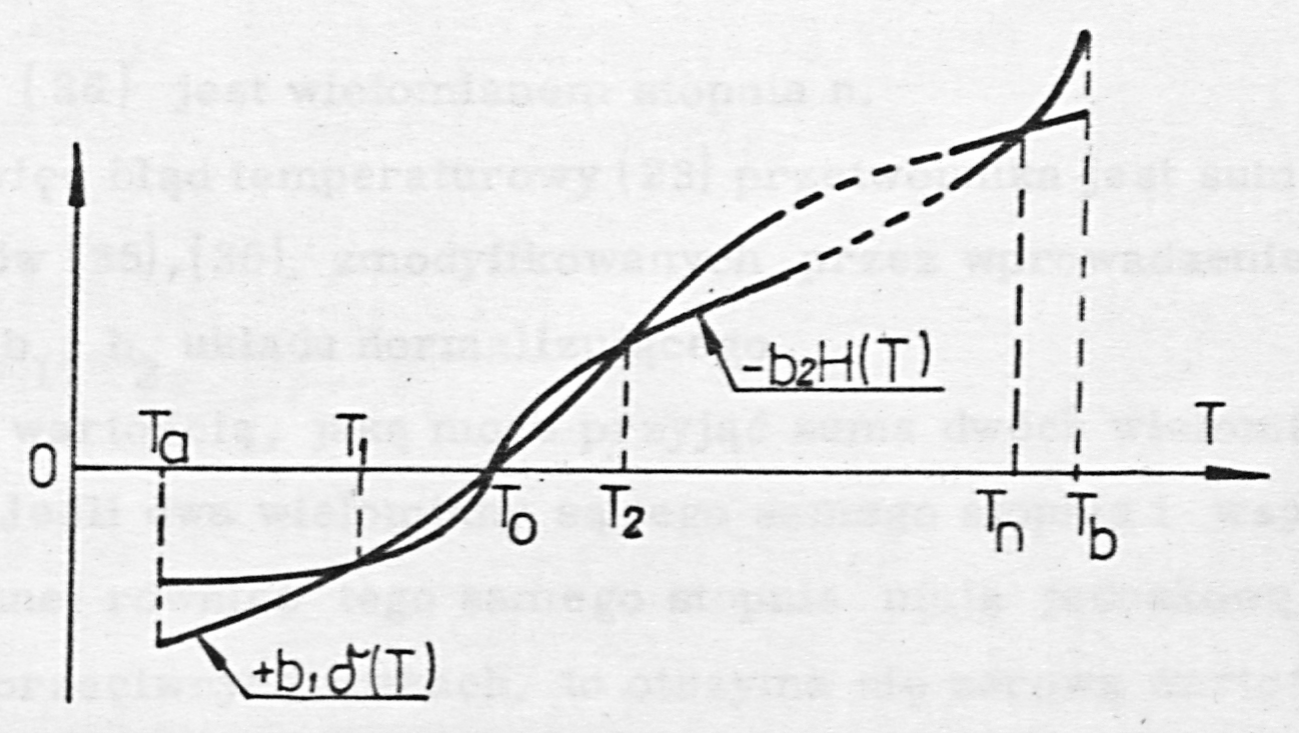
Warunek (34)ma analogiczną postać i właściwości, jak wyrażenie (33) z tą tylko różnicą, że bez następnych temperatur kompensacji. W wyniku zastosowania przedstawionej metody otrzymuje się zerową wartość błędu temperaturowego rozważanego punktu charakterystyki przetwornika pomiarowego w n temperaturach , ,.... ..., , co oznacza, że w tych temperaturach wartość rozpatrywanego punktu charakterystyki równa jest jego wartości w temperaturze odniesienia . W interpretacji graficznej działania przedstawionej metody kompensacji wystąpi przecinanie się wykresu odwzorowującego zależność składowej błędu czujnika (T) [?: missing] w sygnale wyjściowym przetwornika z wykresem składowej sygnału kompensującego o zmienionym znaku, w /n+1/ punktach temperatury /rys. 18/.
4. 3. 3. Warunki wystarczające kompensacji temperaturowej pełnej
Warunek zerowego błędu temperaturowego przetwornika w n temperaturach kompensacji nie jest wystarczający do określenia jego maksymalnej wartości. Niezbędna jest bowiem znajomość wartości błędu w całym rozpatrywanym zakresie temperatur pracy. Obecnie rozważy się warunki wystarczające kompensacji temperaturowej pełnej w sensie minimalizacji wartości błędu temperaturowego. Wprowadźmy następujący opis błędu temperaturowego czujnika
gdzie ,..., - stałe
Na mocy twierdzenia Weierstrassa [83] , /patrz pkt. 4. 2. / wyrażenie (35) przybliża dostatecznie dokładnie dowolną krzywą ciągłą, przy czym rząd s wielomianu aproksymującego jest funkcją dokładności odwzorowania. Załóżmy więc, że opis (35) błędu temperaturowego czujnika jest dostatecznie dokładnym odwzorowaniem rzeczywistego błędu (18) czujnika. Porównując wyrażenia (29) i (23) możemy określić sygnał kompensujący następująco
Wyrażenie (36) jest wielomianem stopnia n. Tak więc błąd temperaturowy (23) przetwornika jest sumą dwóch wielomianów (35),(36), zmodyfikowanych przez wprowadzenie współczynników , układu normalizującego. Minimalną wartością, jaką może przyjąć suma dwóch wielomianów jest zero. Jeśli dwa wielomiany są tego samego stopnia i współczynniki przy zmiennej również tego samego stopnia mają jednakową wartość modułu o przeciwnych znakach, to otrzyma się zerową wartość sumy tych wielomianów niezależnie od wartości zmiennej. Możemy więc sformułować wniosek, że interesującym nas warunkiem optymalnym kompensacji temperaturowej jest uzyskanie tożsamościowej równości
Warunkiem koniecznym dla osiągnięcia (37) jest równość rzędów wielomianów (35) i (36):
co jest równoznaczne ze zrównaniem liczby n temperatur kompensacji z rzędem s wielomianu aproksymującego błąd temperaturowy czujnika. W wyniku przeprowadzenia kompensacji zgodnie z pkt. 4. 3. 2. uzyskuje się /n+1/ zer równania:
Ponieważ przez /n+1/ punktów można poprowadzić tylko jedną krzywą stopnia n, oznacza to, że procedura kompensacji doprowadzi w sposób jednoznaczny do równości tożsamościowej (37). Jest to równoważne z tożsamościowym zerowaniem się błędu temperaturowego przetwornika w całym zakresie temperatur pracy, niezależnie od wyboru temperatur kompensacji. W przeprowadzonej powyżej analizie założono, że generatory sygnałów kompensujących ... wytwarzają sygnały uzależnione liniowo od temperatury. Wypadkowy sygnał kompensujący jest wytwarzany
przez ustalenie odpowiedniej kombinacji iloczynów tych sygnałów, dając w wyniku tego wielomian stopnia . Załóżmy obecnie, że chcemy uzyskać wielomian stopnia przy mniejszej liczbie temperatur kompensacji. W tym celu uzależnijmy funkcje cząstkowe od temperatury w sposób następujący:
gdzie - stałe
- liczba naturalna
Wyrażenie (39) jest wielomianem stopnia i na mocy twierdzenia Weierstrassa[83] /patrz pkt. 4. 2. /, może ono opisać każdą funkcję ciągłą, przy czym rząd wielomianu jest uzależniony od wymaganej dokładności odwzorowania tej funkcji. Przyjęta forma (39) funkcji cząstkowych ma również właściwość (28) tożsamościowego zerowania się w temperaturach . Załóżmy z kolei, że znana jest wstępnie pewna ilość własności zależności (35) aproksymującej błąd temperaturowy czujnika. Niech rząd funkcji cząstkowej (39) określony będzie następująco
gdzie jest liczbą naturalną
Podwyższając rząd uzyskuje się wielomian kompensujący stopnia . W celu uzyskania tożsamości (37) musi być spełniona zależność
skąd uzyskuje się wymaganą liczbę temperatur kompensacji w przypadku przyjęcia , a więc w przypadku maksymalnego wykorzystania znanych własności:
55
Wnioski: optymalne warunki kompensacji temperaturowej pełnej można osiągnąć bądź przez wytworzenie liniowych w funkcji temperatury funkcji cząstkowych i przeprowadzanie kompensacji w liczbie temperatur równej rzędowi wielomianu opisującego błąd temperaturowy czujnika /warunek 38/, bądź też przez podwyższenie stopnia wielomianu opisującego funkcję cząstkową opierając się na znanych wstępnie własnościach błędu temperaturowego czujnika i zmniejszeniu liczby temperatur kompensacji /warunek 42/.
Przykładem wstępnej informacji o charakterze błędu temperaturowego czujnika jest informacja o stosunku wartości błędów w pewnych temperaturach. I tak w zintegrowanych czujnikach ciśnienia [40] dryft temperaturowy zakresu aproksymowany jest krzywą czwartego rzędu i iloraz wartości błędu temperaturowego w temperaturze 352K i 241K jest funkcją rezystywności materiału podłoża. W takim przypadku wystarczające może się okazać wytworzenie funkcji kompensującej błąd temperaturowy jednego czujnika, co umożliwi następnie kompensację wszystkich czujników za pomocą mnożenia /dzielnikowania/ wartości sygnału kompensującego przez odpowiedni współczynnik proporcjonalności.
56
Metoda zostanie obecnie wyjaśniona na przykładach.
Przykład 1
Niech błąd czujnika będzie określony zależnością kwadratową
gdzie - stała oraz niech
Zrealizujemy dwa warianty układu kompensacji dla ;poddając je następnie kompensacji przeprowadzimy dla nich procedury kompensacji
wariant a/ , więc
a po wstawieniu do( 26) otrzymamy
Procedura kompensacji:
a stąd uzyskujemy warunek zerowania się błędu
[?:likely ; capital W as printed]
oraz warunek zerowania się błędu
[?:closing slash after missing in print; the "+" is overtyped]
57
i wreszcie warunek zerowania się błędu
Podstawiając uzyskane w ten sposób wartości , , do wyrażenia (26) uzyskuje się tożsamość
wariant b/ ,
Po wstawieniu do (26) uzyskamy
Procedura kompensacji
[?:likely in the first factor; "+" as printed]
skąd
[?:closing slash after missing in print; denominator subscript typed "02" (digit zero) as printed, likely ]
Po uwzględnieniu otrzymanych wartości i otrzymamy
Otrzymana wartość jest tożsamościowo równa zeru dla warunku
58
dodatkowego, uzależniają jego charakterystykę błędu czujnika z charakterystyką sygnału kompensującego w postaci
Jest to oczywiste, gdyż pełna kompensacja błędu opisanego funkcją kwadratową wymaga trzech warunków swobody /zrównoważenia trzech współczynników , , B, podczas gdy przy procedurze kompensacji w wariancie b mamy jedynie dwa warunki swobody, a mianowicie współczynniki i . Procedura przedstawiona zgodnie z wariantem a jest oparta na trzech warunkach swobody - współczynnikami , i - i w związku z tym nie był wymagany żaden dodatkowy warunek.
4. 4. Istota niepełnej kompensacji temperaturowej
Rozważymy obecnie wartość błędu (26) przetwornika przy założeniu niepełnej kompensacji. Pod nazwą niepełna kompensacja rozumiane będzie ograniczenie liczby temperatur kompensacji w porównaniu z wartościami uzyskiwanymi z zależności (38) lub (42).
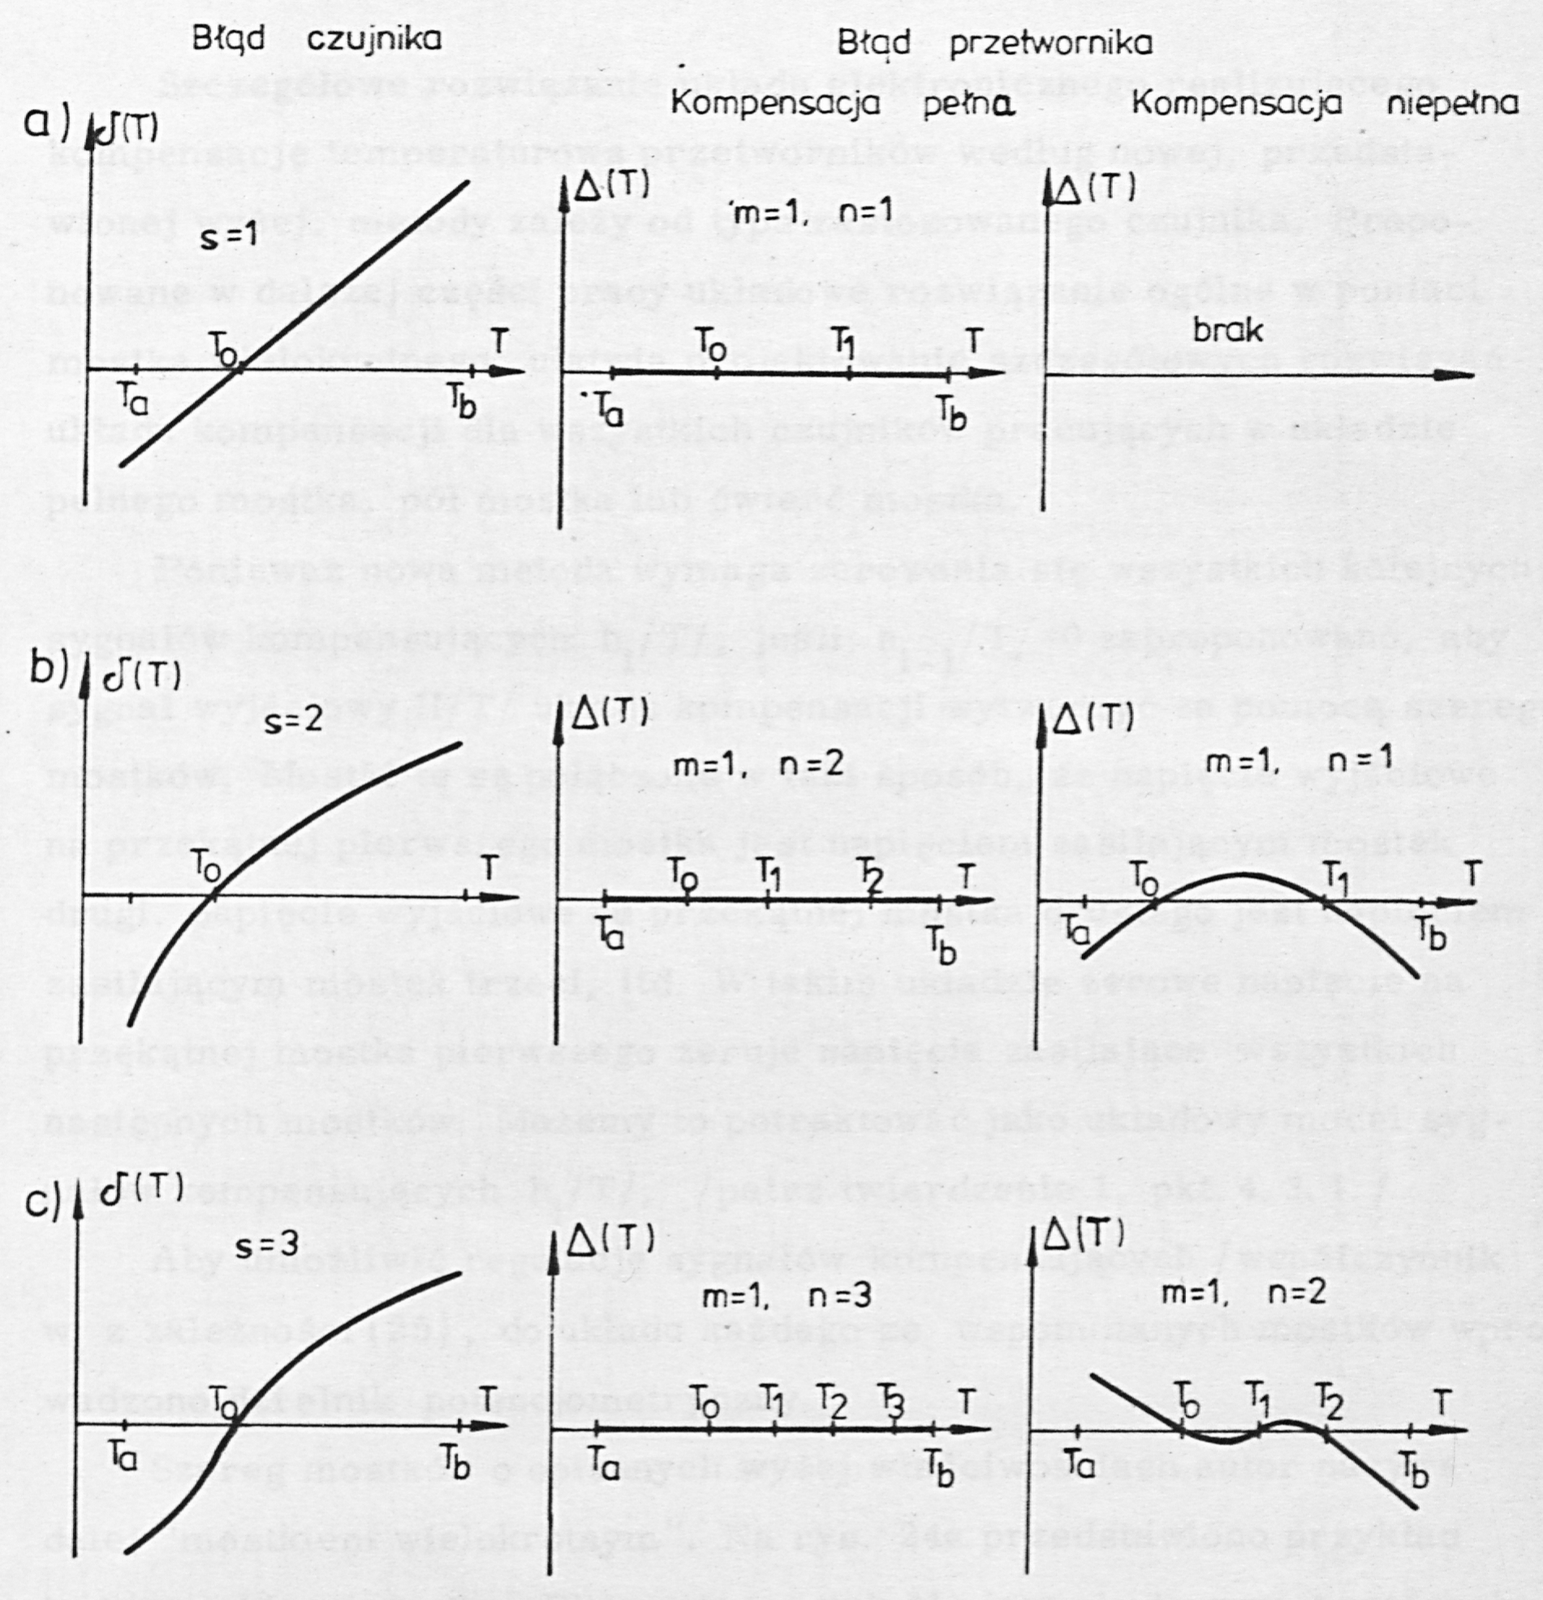
Dla uproszczenia kompensacja ta zostanie pokazana w przypadku rzędu s wielomianu aproksymującego błąd temperaturowy czujnika równego dwa i trzy, co praktycznie wyczerpuje prawie wszystkie przypadki spotykane w praktyce. W przypadku błąd temperaturowy sprowadzany jest tożsamościowo do zera układem kompensacji o parametrach , .
4. 4. 1. Przypadek: , ,
W tym przypadku błąd czujnika opisany jest zależnością
gdzie - temperatura odniesienia B, - stałe
59
Na podstawie (27) mamy i wykorzystując (26) zapiszemy błąd przetwornika w postaci
Procedura kompensacji jest następująca:
a. ;
b. ;
W celu sprowadzenia błędu do zera niezbędna jest wartość :
Wprowadzając otrzymaną wartość do (45), otrzymujemy zależność opisującą błąd temperaturowy skompensowanego przetwornika
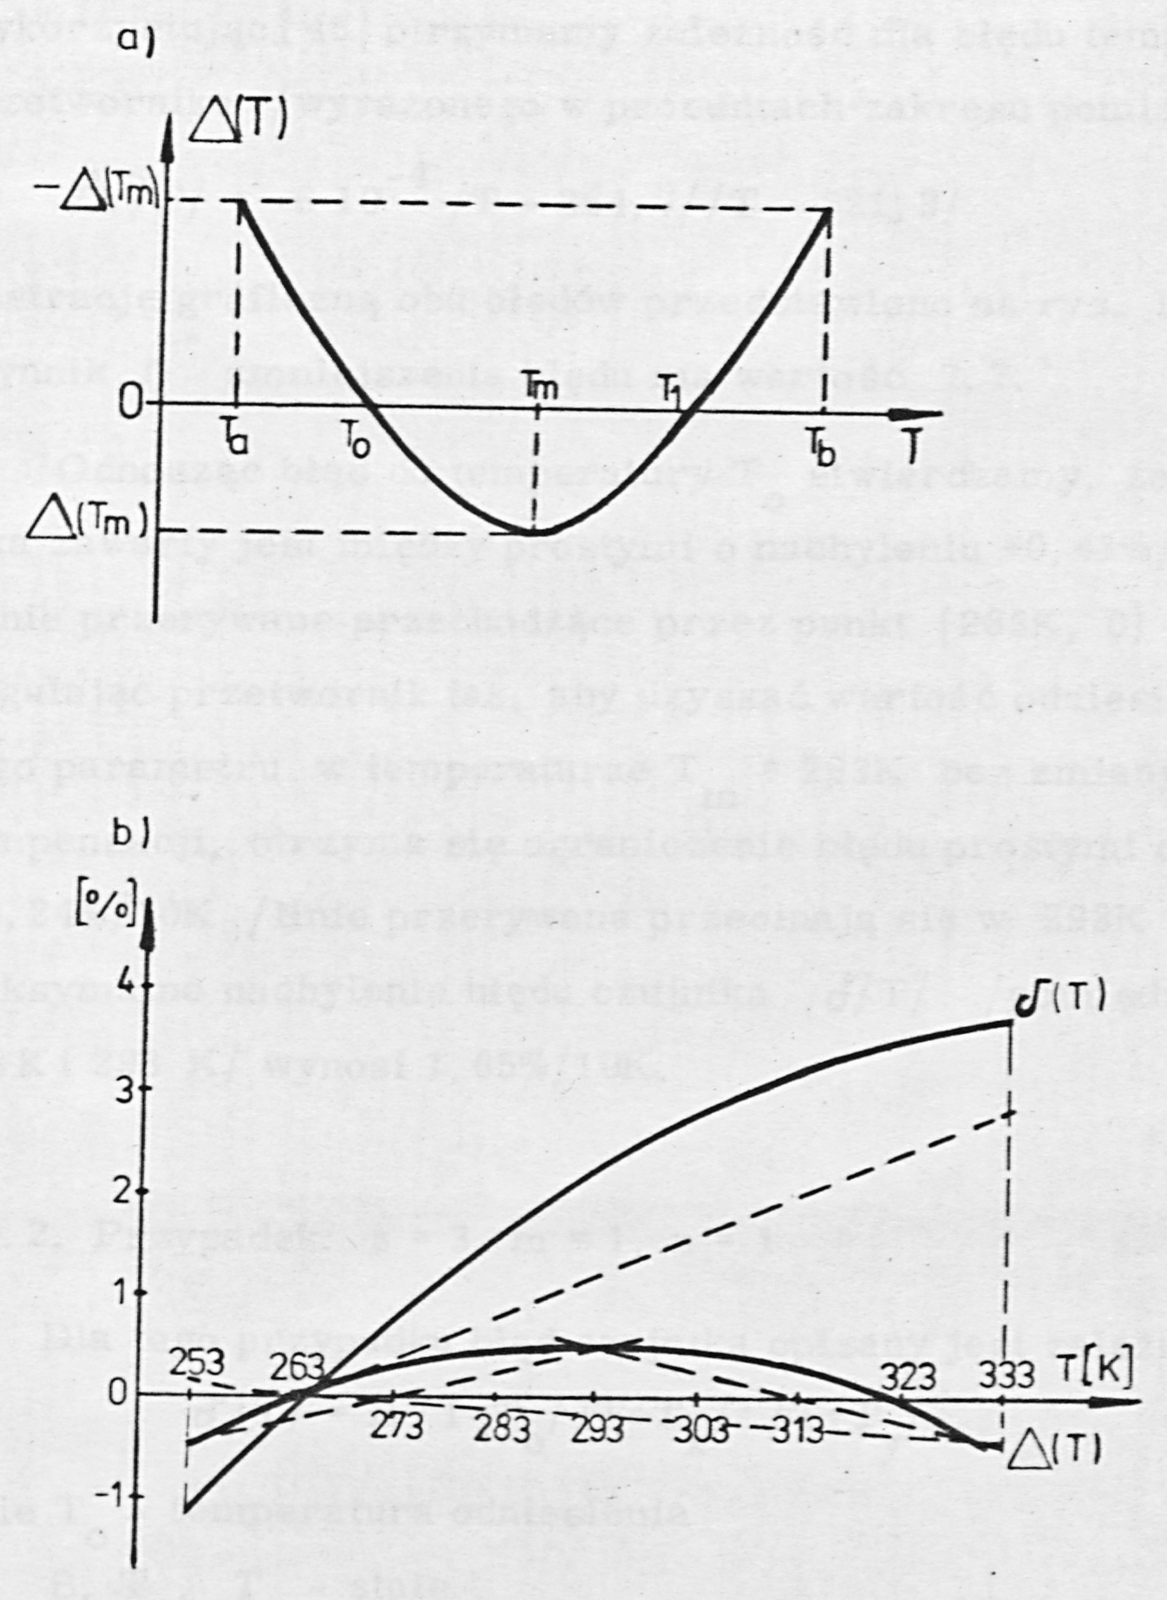
Narzućmy warunek dodatkowy żądając, aby wartości błędu (73) na krańcach , zakresu temperatur pracy były sobie równe oraz aby były równe - z przeciwnym znakiem - wartości błędu w temperaturze , w której występuje ekstrmum funkcji /rys. 19a./:
łatwo więc można wykazać, że
oraz
Zakładając , , wartość temperatury odniesienia będzie określona zależnością
60
natomiast temperatura pierwszej kompensacji :
Współczynnik zmniejszenia błędu temperaturowego czujnika będzie określony następująco:
Jak widać warunek (47) jednoznacznie uzależnia wartości temperatury odniesienia i pierwszej kompensacji od krańcowych temperatur pracy, niezależnie od parametrów czujnika i układu kompensacji /które powinny jedynie doprowadzać do warunku 47 /.
Wartość maksymalnego błędu temperaturowego przetwornika jest również w takim przypadku niezależna od parametrów układu kompensacji. Wstawiając bowiem (50) i (51) do (49) uzyskujemy wartość ekstremalnego błędu przetwornika :
a więc wartość ta zależy jedynie od szerokości zakresu temperatur pracy i nieskompensowanej stałej B charakterystyki błędu czujnika, oraz stałej układu normalizującego.
Przykład 2
Przetwornik powinien pracować w zakresie temperatur 253K ÷ 333K. Na podstawie (51) i (52) obliczamy: = 264, 7K, = 321, 3K. Błąd czujnika odniesiony do temperatury opiszemy zależnością /wyrażo-
62
ną w procentach żakresu pomiarowego/:
i dla uproszczenia przyjmiemy parametry układu normalizującego . Wykorzystując (46) otrzymamy zależność dla błędu temperaturowego przetwornika /wyrażonego w procentach zakresu pomiarowego/:
Ilustrację graficzną obu błędów przedstawiono na rys. 19b. Współczynnik zmniejszenia błędu ma wartość 7, 7.
Odnosząc błąd do temperatury stwierdzamy, że błąd przetwornika zawarty jest między prostymi o nachyleniu +0, 41%/10K i 0, 07%/10K /linie przerywane przechodzące przez punkt (283K, 0) na rys. 19b/. Regulując przetwornik tak, aby uzyskać wartość odniesienia rozpatrywanego parametru w temperaturze = 293K bez zmiany parametrów kompensacji, otrzyma się ograniczenie błędu prostymi o nachyleniu ± 0, 24%/10K /linie przerywane przecinają się w 293K na rys. 19b/. Maksymalne nachylenie błędu czujnika /pomiędzy temperaturami 253K i 293 K/ wynosi 1, 05%/10K.
4. 4. 2. Przypadek: , ,
Dla tego przypadku błąd czujnika opisany jest zależnością:
gdzie - temperatura odniesienia B, , - stałe
Na podstawie (27) zapisujemy więc
i uwzględniając otrzymujemy błąd przetwornika w postaci
63
Procedura kompensacji temperaturowej jest następująca:
W celu sprowadzenia do zera wymagana jest wartość
Po uwzględnieniu otrzymanej wartości (55) uzyskuje się dla zależność na błąd skompensowanego przetwornika
Można założyć, że z punktu widzenia potrzeb kompensacji korzystne będzie, a by zależność (56) charakteryzowała się następującymi cechami: a/ aby miała 3 pierwiastki rzeczywiste; zostanie to spełnione, gdy wyróżnik D równania kwadratowego w nawiasie prostokątnym zależności (56)
będzie większy od zera, a więc dla każdego spełniającego warunek:
b/ aby oba pierwiastki równania w nawiasie prostokątnym zależności (56) leżały w zakresie temperatur pracy: warunku tego nie można jednak zagwarantować przy jednym warunku swobody w postaci stałej .
Minimalizację błędu (56) przy założonych rozrzutach parametrów i najszybciej można przeprowadzić za pomocą maszynowych obliczeń wariantów na podstawie wyników pomiaru błędu czujnika.
Przykład 3
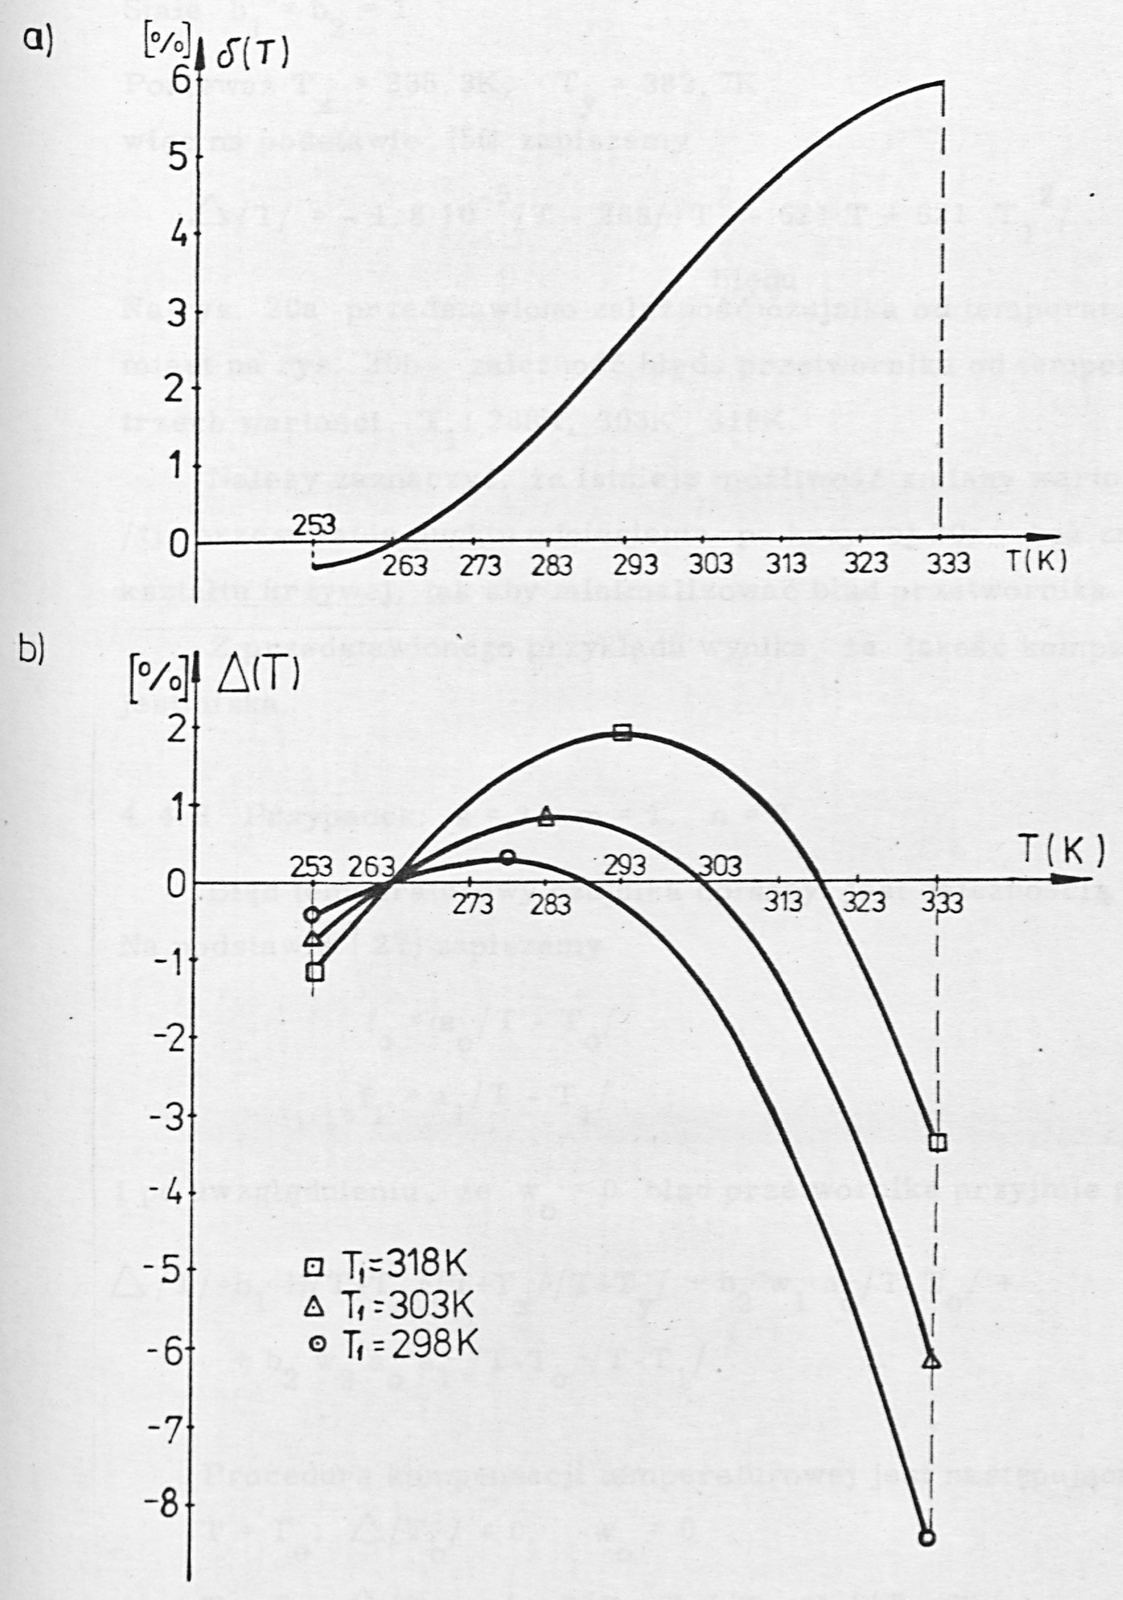
Zakres temperatury pracy od 253K do 333K. Błąd czujnika
Stałe
Ponieważ = 238, 3K, = 382, 7K więc na podstawie (56) zapiszemy
Na rys. 20a przedstawiono zależność błędu czujnika od temperatury, natomiast na rys. 20b - zależność błędu przetwornika od temperatury dla trzech wartości : 288K, 303K, 318K.
Należy zaznaczyć, że istnieje możliwość zmiany wartości /tj. przesuwania punktu odniesienia po krzywej 20a/ bez zmiany kształtu krzywej, tak aby minimalizować błąd przetwornika.
Z przedstawionego przykładu wynika, że jakość kompensacji jest niska.
4. 4. 3. Przypadek: s = 3, m = 1, n = 2
Błąd temperaturowy czujnika opisany jest zależnością (54). Na podstawie (27) zapiszemy
i po uwzględnieniu, że błąd przetwornika przyjmie postać
Procedura kompensacji temperaturowej jest następująca:
Wartość sprowadzającą błąd do zera zapiszemy
Po uwzględnieniu znalezionej wartości wyrażenie na błąd przetwornika przyjmie formę
; określając błąd analogicznie jak wyżej, otrzymujemy zerującą go wartość :
Po wstawieniu znalezionych wartości i otrzymamy zależność opisującą błąd temperaturowy skompensowanego przetwornika:
[?:likely ; "+" signs as printed]
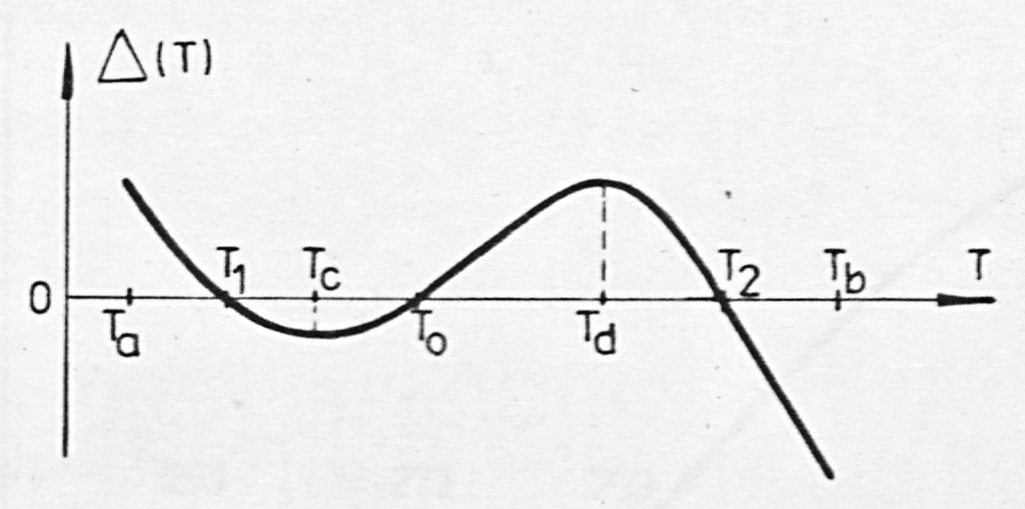
Błąd ten jest uzależniony od wartości nieskompensowanej stałej B błędu czujnika, od wartości temperatur kompensacji i oraz odniesienia i jednocześnie zmodyfikowany przez współczynnik układu normalizującego. Zależność (59) gwarantuje uzyskanie trzech zer w zakresie temperatur pracy /rys. 21/. Narzucając warunek równych pod względem modułu wartości błędu w ekstremach występujących w temperaturach , , uzyska się powiązanie temperatury odniesienia z temperaturami kompensacji:
Wartość maksymalnego błędu można kształtować przez zmianę różnic między temperaturami kompensacji i zmianę wartości temperatury odniesienia.
Przykład 4
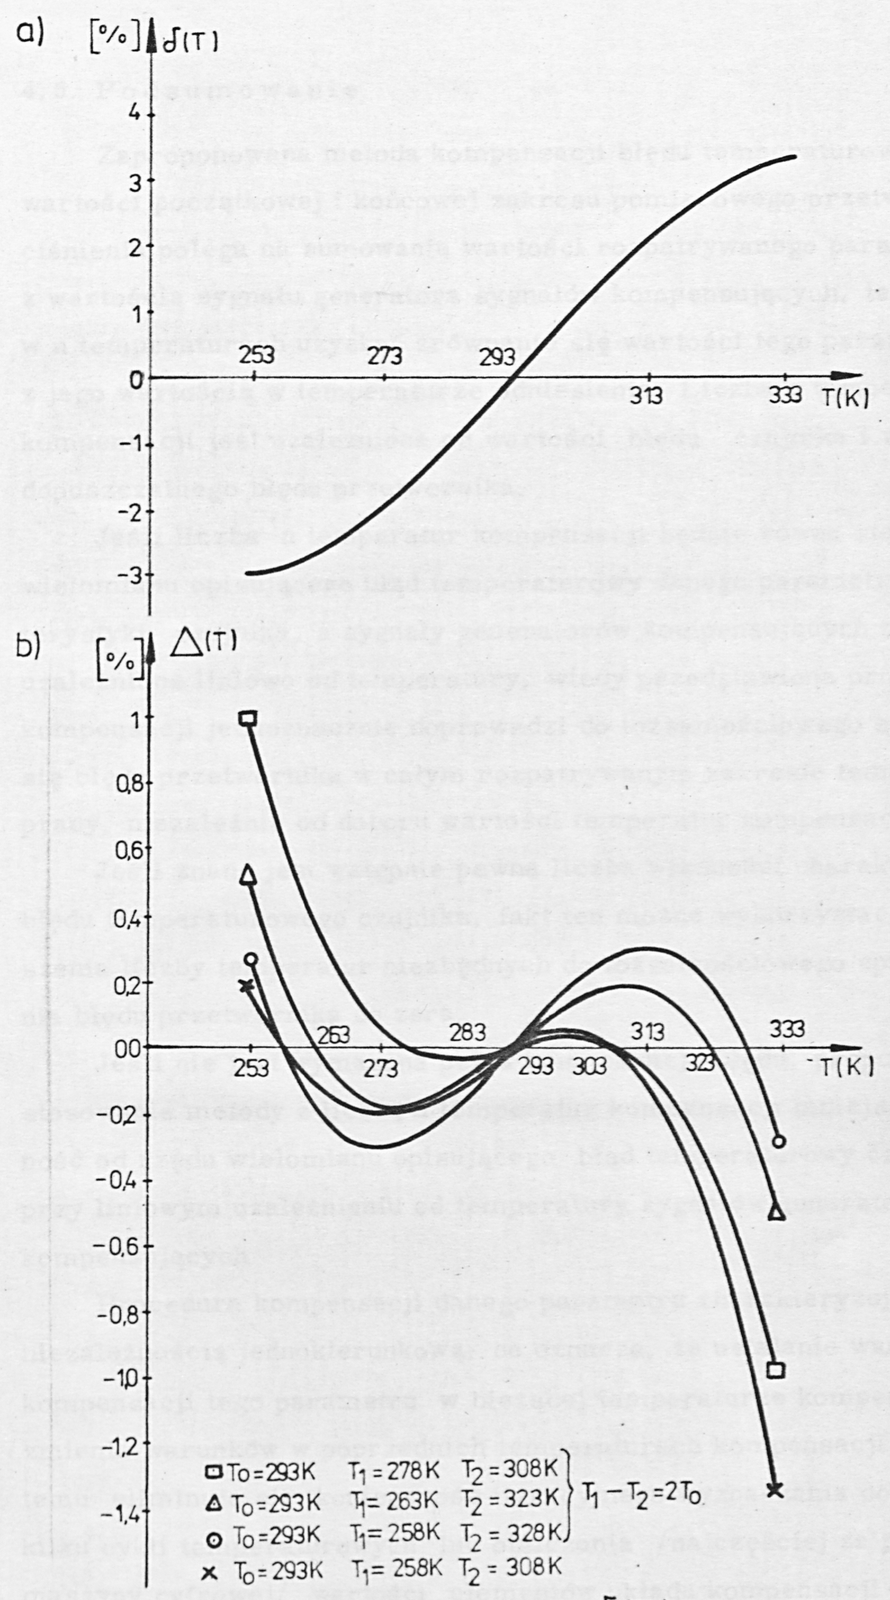
Zakres temperatur pracy od 253K do 333K Błąd czujnika opisano krzywą /rys. 22/
stałe
A więc, , ,
Zależność błędu /59/ skompensowanego przetwornika od temperatury jest uzależniona od doboru temperatur kompensacji i :
Wykresy tego błędu dla różnych par , spełniających (60) oraz jednej pary nie spełniającej (60) przedstawiono na rys. 22.b.
4. 5. Podsumowanie
Zaproponowana metoda kompensacji błędu temperaturowego wartości początkowej i końcowej zakresu pomiarowego przetwornika ciśnienia polega na sumowaniu wartości rozpatrywanego parametru z wartością sygnału generatora sygnałów kompensujących, tak aby w n temperaturach uzyskać zrównanie się wartości tego parametru z jego wartością w temperaturze odniesienia. Liczba n temperatur kompensacji jest uzależniona od wartości błędu czujnika i wartości dopuszczalnego błędu przetwornika.
Jeśli liczba n temperatur kompensacji będzie równa stopniowi wielomianu opisującego błąd temperaturowy danego parametru charakterystyki czujnika, a sygnały generatorów kompensujących będą uzależnione liniowo od temperatury, wtedy przedstawiona procedura kompensacji jednoznacznie doprowadzi do tożsamościowego zerowania się błędu przetwornika w całym rozpatrywanym zakresie temperatur pracy, niezależnie od doboru wartości temperatur kompensacji.
Jeśli znana jest wstępnie pewna liczba własności charakterystyki błędu temperaturowego czujnika, fakt ten można wykorzystać do zmniejszenia liczby temperatur niezbędnych do tożsamościowego sprowadzenia błędu przetwornika do zera.
Jeśli nie jest wymagana pełna kompensacja błędu, proponuje się stosowanie metody z liczbą n temperatur kompensacji mniejszą o jedność od rzędu wielomianu opisującego błąd temperaturowy czujnika, przy liniowym uzależnieniu od temperatury sygnałów generatorów kompensujących.
Procedura kompensacji danego parametru charakteryzuje się niezależnością jednokierunkową, co oznacza, że ustalanie warunków kompensacji tego parametru w bieżącej temperaturze kompensacji nie zmienia warunków w poprzednich temperaturach kompensacji. Dzięki temu eliminuje się konieczność iteracyjnego wyznaczania co wymaga kilku cykli temperaturowych lub obliczania /najczęściej za pomocą maszyny cyfrowej/ wartości elementów układu kompensacji niezbędnych do skompensowania błędu temperaturowego rozpatrywanego para-
metru charakterystyki przetwornika.
Porównując przedstawioną metodę z innymi znanymi metodami [1, 32 ÷ 76], należy stwierdzić, że jedynie przedstawiona w pracy metoda umożliwia tożsamościowe sprowadzenie błędu temperaturowego przetwornika do zera oraz jednokierunkową niezależność ustalania warunków kompensacji.
W przedstawionej metodzie zmiany charaketrystyki temperaturowej sygnału kompensującego dokonuje się za pomocą zmiany współczynników proporcjonalności niezależnych od temperatury. W zastosowaniu praktycznym metoda kompensacji może polegać na odpowiednim ustawieniu dzielników potencjometrycznych sygnałów kompensujących. Ponieważ na dzielnikach takich występowałby wówczas tylko sygnał rzędu błędów temperaturowych czujnika, a więc mały procent sygnału zakresowego, można by złagodzić wymagania metrologiczne stawiane tym elementom.
Zastosowanie wspomnianych dzielników potencjometrycznych eliminowałoby konieczność magazynowania dużej liczby wartości elementów kompensujących /które potencjalnie mogą być użyte/ lub wykonywanie ich po uzyskaniu informacji o błędach czujników.
Prezentowana metoda może być stosowana we wszelkiego typu przetwornikach pomiarowych wielkości nieelektrycznych spełniających warunki wymienione w p. 4. 1.
Na rys. 23 przedstawiono schematycznie przebieg błędu temperaturowego skompensowanego przetwornika w przypadku kompensacji pełnej i kompensacji niepełnej dla najczęściej spotykanych w praktyce przepadków.