5. REALIZACJA PRAKTYCZNA METODY
Szczegółowe rozwiązanie układu elektronicznego realizującego kompensację temperaturową przetworników według nowej, przedstawionej wyżej, metody zależy od typu zastosowanego czujnika. Proponowane w dalszej części pracy układowe rozwiązanie ogólne w postaci mostka wielokrotnego, ułatwia projektowanie szczegółowych rozwiązań układu kompensacji dla wszystkich czujników pracujących w układzie pełnego mostka, pół mostka lub ćwierć mostka.
Ponieważ nowa metoda wymaga zerowania się wszystkich kolejnych sygnałów kompensujących , jeśli zaproponowano, aby sygnał wyjściowy układu kompensacji wytworzyć za pomocą szeregu mostków. Mostki te są połączone w taki sposób, że napięcie wyjściowe na przekątnej pierwszego mostka jest napięciem zasilającym mostek drugi, napięcie wyjściowe na przekątnej mostka drugiego jest napięciem zasilającym mostek trzeci, itd. W takim układzie zerowe napięcie na przekątnej mostka pierwszego zeruje napięcia zasilające wszystkich następnych mostków. Możemy to potraktować jako układowy model sygnałów kompensujących , /patrz twierdzenie 1, pkt. 4. 3. 1. /.
Aby umożliwić regulację sygnałów kompensujących /współczynnik z zależności (25), do układu każdego ze wspomnianych mostków wprowadzono dzielnik potencjometryczny.
Szereg mostków o opisanych wyżej właściwościach autor nazywa dalej "mostkiem wielokrotnym". Na rys. 24a przedstawiono przykład budowy takiego mostka. Pierwszy mostek jest zbudowany z czterech impedancji , , , /impedancji częstotliwościowych i, lub temperaturowych/. Na przekątną mostka włączono dzielnik potencjometryczny . Potencjał na jednej gałęzi tego dzielnika zasila następny mostek , zbudowany z analogicznych impedancji. Na przekątną mostka włączony jest dzielnik potencjometryczny. Potencjał jednej jego gałęzi zasila mostek , itd. Z ostatniego mostka wyprowadzono potencjał części przestrajanej dzielnika potencjometrycznego .
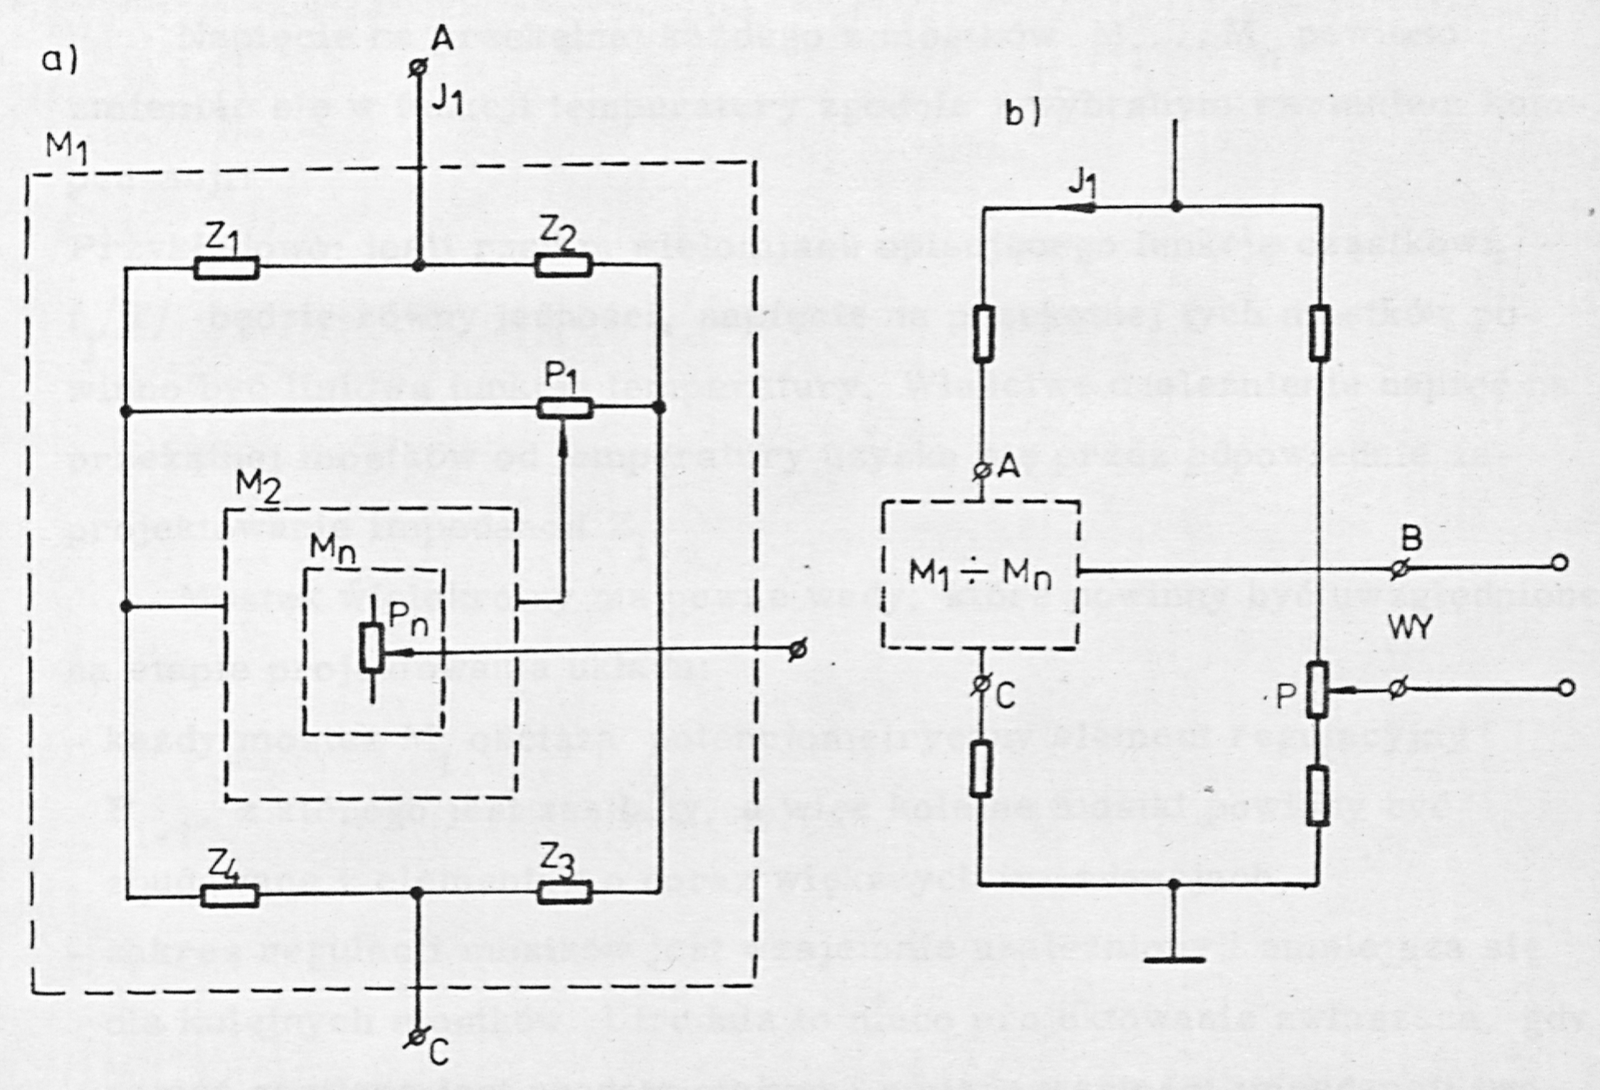
Mostek wielokrotny może być włączony np. do jednej gałęzi mostka pomiarowego /zawierającego czujnik/ w sposób pokazany na rys. 24b; w drugiej natomiast gałęzi będzie się znajdować potencjometr P służący do wyzerowania sygnału mostka w temperaturze odniesienia. W kolejnych temperaturach kompensacji napięcie wyjściowe mostka pomiarowego będzie zerowane przez dzielniki potencjometryczne .
Napięcie na przekątnej każdego z mostków powinno zmieniać się w funkcji temperatury zgodnie z wybranym wariantem kompensacji: Przykładowo: jeśli rząd m wielomianu opisującego funkcję cząstkową będzie równy jedności, napięcie na przekątnej tych mostków powinno być liniową funkcją temperatury. Właściwe uzależnienie napięć na przekątnej mostków od temperatury uzyska się przez odpowiednie zaprojektowanie impedancji .
Mostek wielokrotny ma pewne wady, które powinny być uwzględnione na etapie projektowania układu:
- każdy mostek obciąża potencjometryczny element regulacyjny , z którego jest zasilany, a więc kolejne mostki powinny być zbudowane z elementów o coraz większych impedancjach,
- zakres regulacji mostków jest wzajemnie uzależniony i zmniejsza się dla kolejnych mostków. Utrudnia to nieco projektowanie zwłaszcza, gdy całość zasilana jest prądem stałym i zmiana wartości impedancji tworzących mostek zmienia się w funkcji temperatury. Wymagane będzie wówczas stosowanie do obliczeń programu komputerowego,
- prąd wejściowy układu współpracującego z mostkiem wielokrotnym wytwarza spadek napięcia na wyjściowej rezystancji zastępczej mostka. Rezystancja ta zmienia się przy przestrajaniu elementów regulacyjnych , a więc warunek zerowania się napięć na przekątnych mostków cząstkowych przy zasilaniu mostka pomiarowego napięciem stałym jest funkcją położenia części ruchomej tych elementów. Aby nie dopuścić do takiego uzależnienia, wystarczy zastosować odpowiednio mały prąd obciążenia mostka.
Z powodu wymienionych wad krotność mostka jest ograniczona, niemniej jednak uzyskanie krotności 1, 2, 3 nie sprawia większych trudności. Poniżej zostaną omówione: budowa oraz właściwości mostka trójkrotnego a także zagadnienie wzajemnego uzależnienia kompensacji wartości początkowej i końcowej.
5.1. Mostek trójkrotny
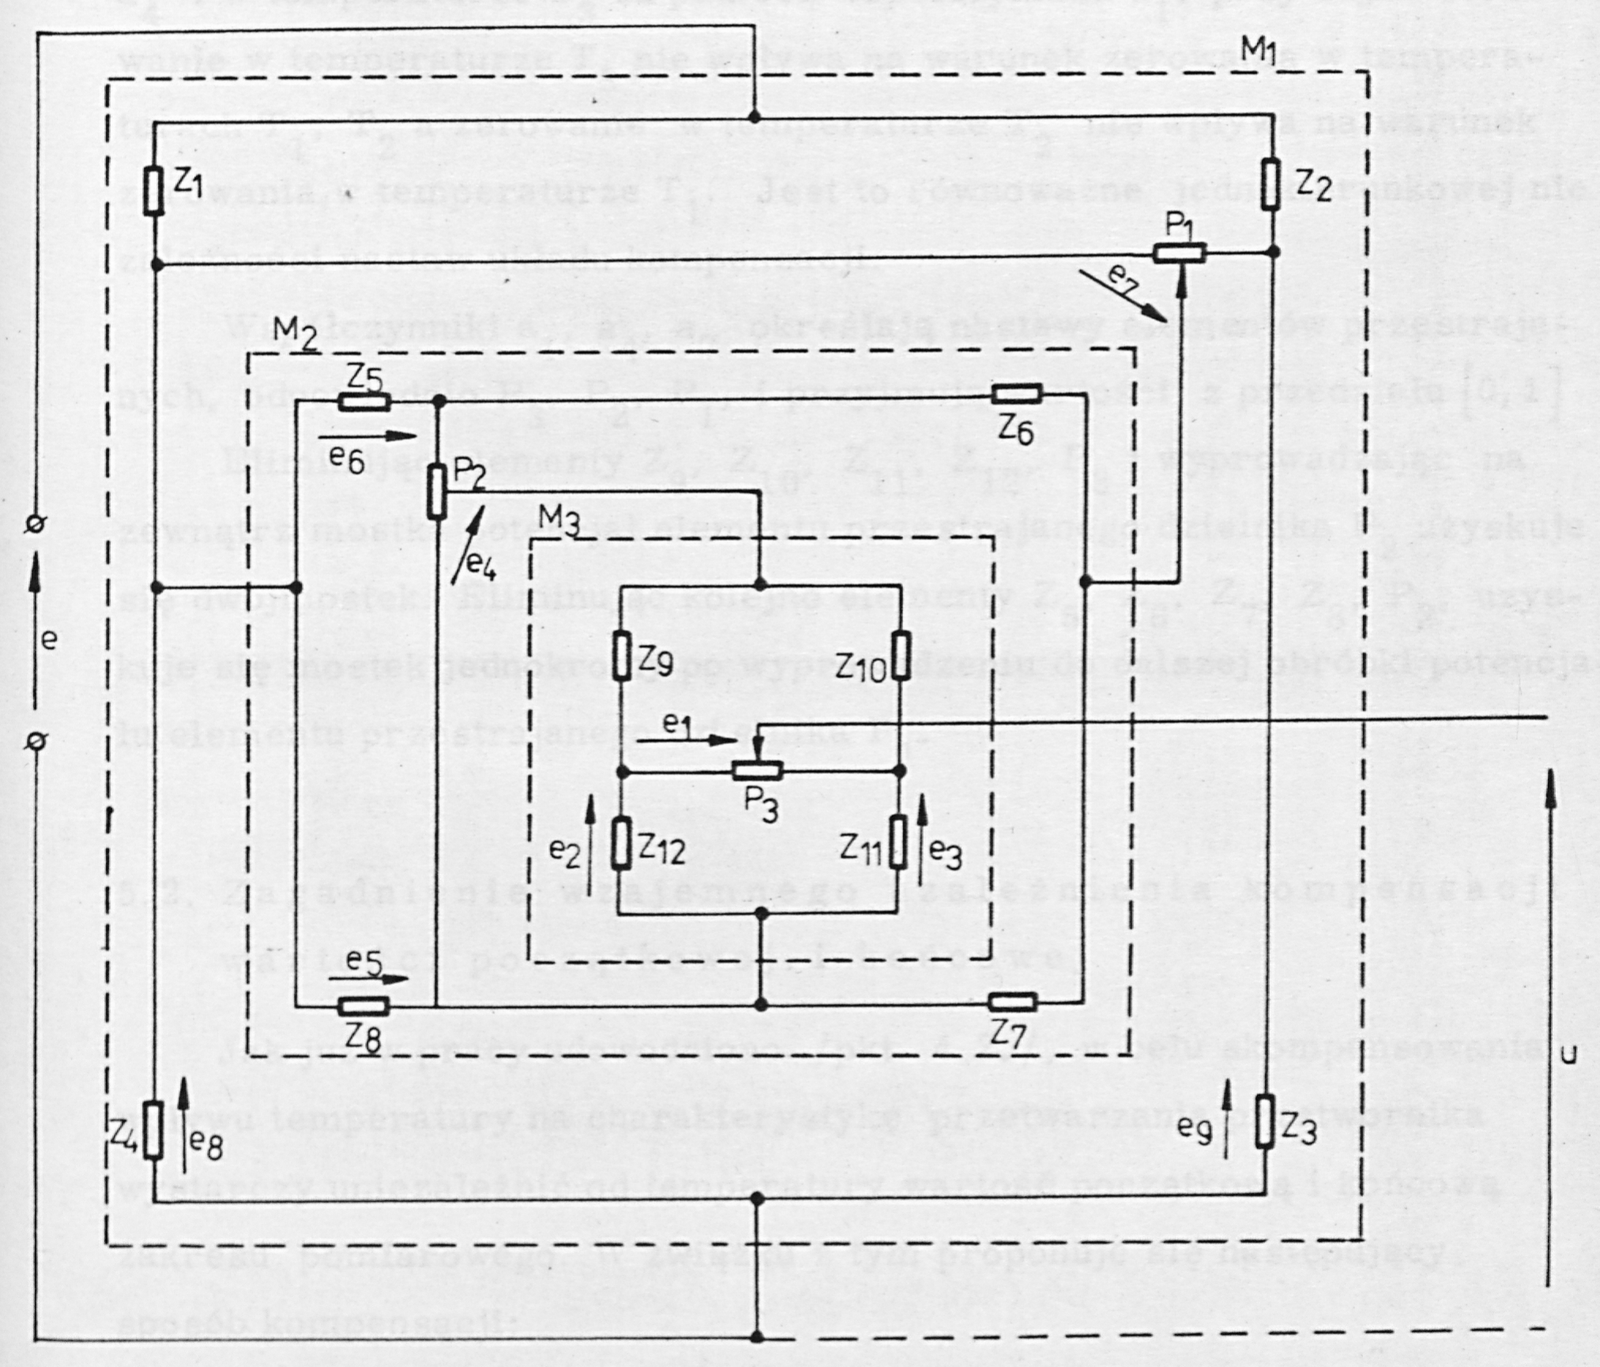
Przykładowo rozpatrzmy mostek trókrotny /rys. 25/. Jest on zbudowany z trzech mostków - , - , - . Elementy regulacyjne , , są odpowiednio włączone na ich przekątnych. Przyjmując oznaczenia z rys. 25, napięcie wyjściowe z mostka określi się zależnością:
gdzie
przy czym oznaczają wartości odpowiednich współczynników dzielnikowania. Porównując (61) z (25) zapiszemy
Projektując układ tak,aby : dla T = :
dla T = :
dla T = :
powstanie możliwość wyzerowania błędu kolejno w temperaturze za pomocą współczynnika , w temperaturze za pomocą współczynnika i w temperaturze za pomocą współczynnika , przy czym zerowanie w temperaturze nie wpływa na warunek zerowania w temperaturach , a zerowanie w temperaturze nie wpływa na warunek zerowania w temperaturze . Jest to równoważne jednokierunkowej niezależności nastaw układu kompensacji. Współczynniki , , określają nastawy elementów przestrajanych, odpowiednio , , , i przyjmują wartości z przedziału . Eliminując elementy , , , , i wyprowadzając na zewnątrz mostka potencjał elementu przestrajanego dzielnika uzyskuje się dwójmostek. Eliminując kolejno elementy , , , , , uzyskuje się mostek jednokrotny po wyprowadzeniu do dalszej obróbki potencjału elementu przestrajanego dzielnika .
5.2. Zagadnienie wzajemnego uzależnienia kompensacji wartości początkowej. i końcowej
Jak już w pracy udowodniono /pkt. 4.2./, w celu skompensowania wpływu temperatury na charakterystykę przetwarzania przetwornika wystarczy uniezależnić od temperatury wartość początkową i końcową zakresu pomiarowego. W związku z tym proponuje się następujący sposób kompensacji:
- kompensacja dryftu temperaturowego jednej ze wspomnianych wartości
/początkowej lub końcowej/ przez doprowadzenie do zera napięcia na przekątnej mostka pomiarowego. Zerowanie w temperaturze odniesienia byłoby realizowane przez elementy umieszczone w jednej gałęzi mostka, natomiast zerowanie w temperaturach kompensacji
- za pomocą mostka wielokrotnego włączonego do drugiej gałęzi mostka /rys. 24b/.
- kompensacja dryftu temperaturowego drugiej ze wspomnianych wartości /początkowej lub końcowej/ byłaby przeprowadzona przez uzależnienie od temperatury napięcia lub prądu zasilającego mostek pomiarowy. Wartość tego napięcia lub prądu byłaby regulowana za pomocą sygnału z analogicznego mostka wielokrotnego. Ponieważ wartość sygnału wyjściowego mostka pomiarowego jest proporcjonalna do wartości napięcia zasilającego, a napięcie to jest wykorzystane do kompensacji wartości końcowej zakresu pomiarowego, wartość początkowa sygnału wyjściowego mostka poza temperaturami kompensacji jest uzależniona od zmian napięcia zasilającego. Jeżeli oznaczymy przez zależność określającą zmiany napięcia e zasilającego mostek pomiarowy, niezbędne dla kompensacji błędu wartości zakresu odpowiadającej rozstrojeniu mostka /np. wartości zakresowej/:
gdzie - wartość napięcia zasilającego mostek w temperaturze odniesienia to błąd wartości odpowiadającej zrównoważeniu mostka /np. wartości zera/ będzie opisany zależnością
Przykład 5
Rozpatrując przykład 4 dla = 293K, = 258K, = 328K i /tzn. dryft zakresu -2,5%/10K/ uzyskamy wykorzystując zależność (63) :
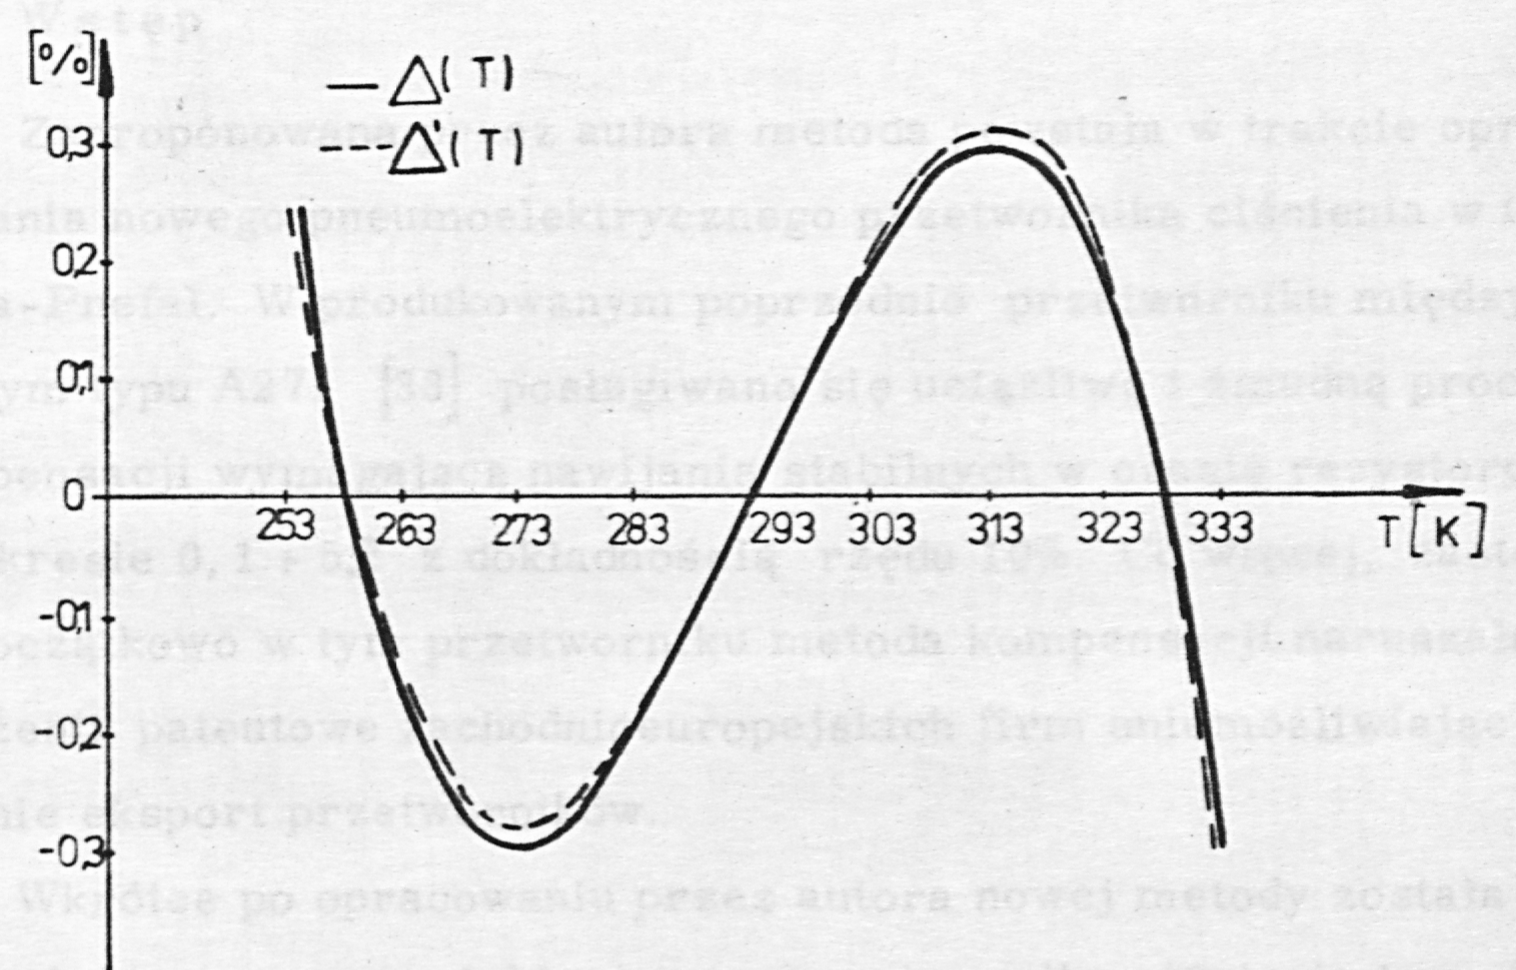
Interpretację geometryczną podano na rys. 26. Wpływ zmian napięcia zasilającego jest niewielki, gdyż wyraża się małą drugiego rzędu.