6. ZASTOSOWANIE NOWEJ METODY KOMPENSACI W PIEZOREZYSTANCYJNYM PRZETWORNIKU CISNIENIA
6.1. Wstęp
Zaproponowana przez autora metoda powstała w trakcie opracowywania nowego pneumoelektrycznego przetwornika ciśnienia w OBRAP Mera-Pnefal. W produkowanym poprzednio przetworniku międzysystemowym typu A271 [33] posługiwano się uciążliwą i żmudną procedurą kompensacji wymagającą nawijania stabilnych w czasie rezystorów w zakresie 0,1 ÷ 5Ω z dokładnością rzędu 10%. Co więcej, zastosowana początkowo w tym przetworniku metoda kompensacji naruszała zastrzeżenia patentowe zachodnioeuropejskich firm uniemożliwiając praktycznie eksport przetworników. Wkrótce po opracowaniu przez autora nowej metody została ona sprawdzona w pneumoelektrycznym przetworniku ciśnienia typu A272, a następnie, po pozytywnych wynikach badań prototypów, decyzją Rady Technicznej wdrożona do produkcji seryjnej w Mera-Pnefal. W 1978 roku przewiduje się wykonanie serii 1000 sztuk tych przetworników. W dalszej części pracy przedstawione zostaną wymagane parametry przetwornika, budowa i właściwości czujnika ciśnienia, szkic projektowy ciekawszych węzłów przetwornika związanych z układem kompensacji temperaturowej i wreszcie niektóre wyniki badań prototypów przetwornika pneumoelektrycznego przeprowadzonych przez Laboratorium Badań Wyrobów Działu Kontroli Jakości Przedsiębiorstwa Automatyki Przemysłowej Mera-Pnefal oraz przez Ośrodek Badawczo Rozwojowy Automatyki Przemysłowej Mera-Pnefal.
6.2. Wymagane parametry metrologiczne przetwornika.
a. Budowa przetwornika powinna być oparta na czujniku omówionym w punkcie 6.3. b. sygnał wejściowy 20 ÷ 100 kPa c. sygnał wyjściowy: jeden z wymienionych zależnie od wyboru zamawiającego
0 - 5 mA
0 - 20 mA
0 - 50 mA
4 - 20 mA
10 - 50 mA
1 - 5 V
0 - 10 V
d. charakterystyka przetwarzania - liniowa
e. błąd podstawowy 0,4%
f. zakres temperatur pracy:
wykonanie podstawowe 273K do 333K
wykonanie specjalne 253K do 333K
g. napięcie zasilające 25 V o wspólnej szynie
ujemnej
6.3. Czujnik
6.3.1. Budowa
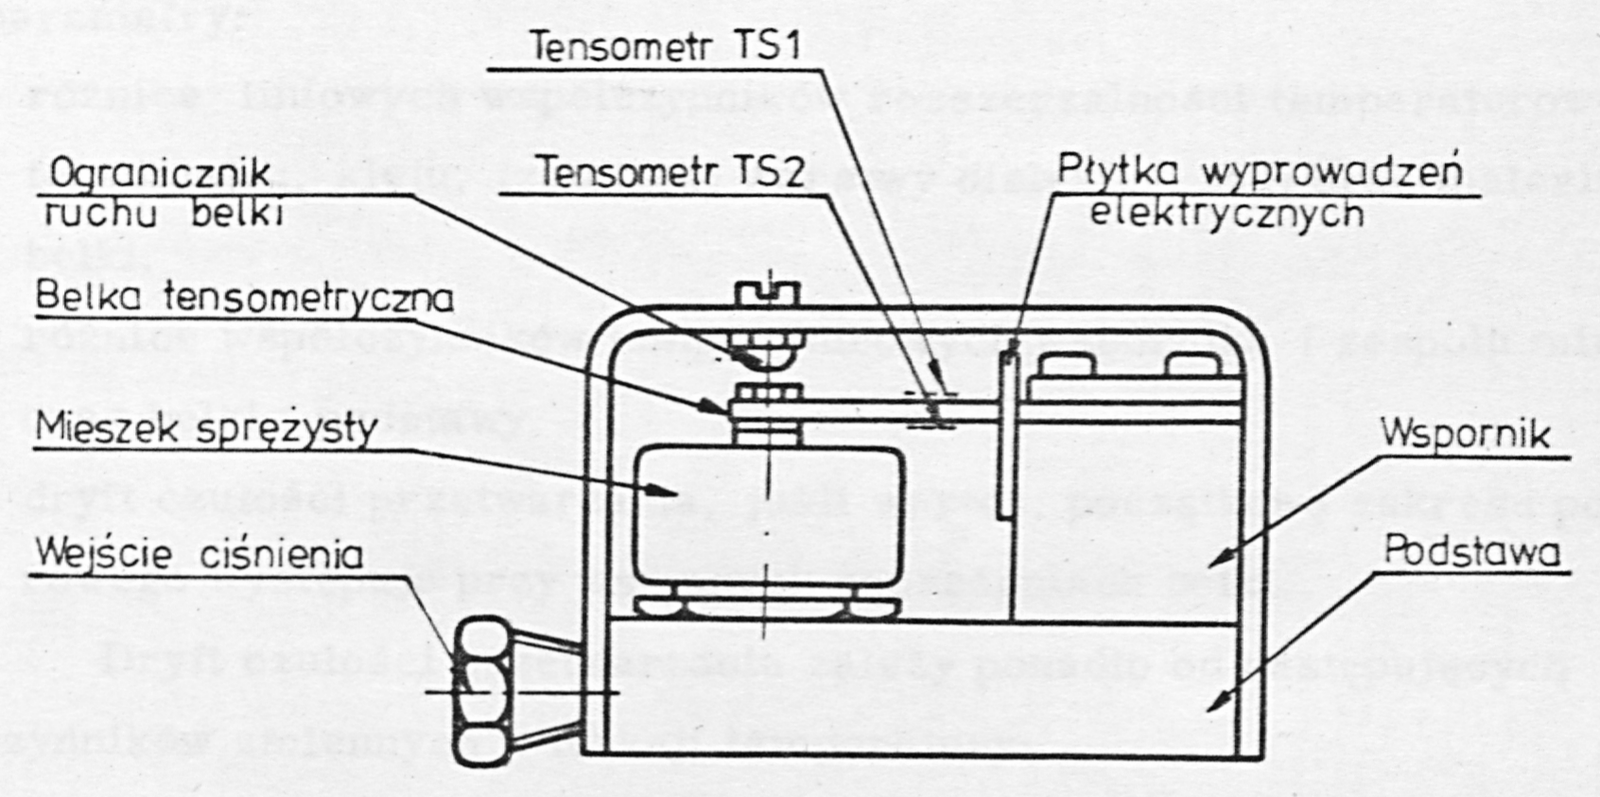
Czujnik ciśnienia jest zbudowany w oparciu o tensometry krzemowe
Ciśnienie wejściowe przetwarzane jest za pomocą zespołu mieszka
/rys. 27/ na siłę wytwarzającą naprężenia w belce tensometrycznej.
Belka jest z jednej strony sztywno umocowana, z drugiej natomiast
sprzężona z zespołem mieszka.
Na belce tensometrycznej są naklejone dwa tensometry krzemowe,
po jednym z każdej strony. W wyniku działania ciśnienia wejściowego
belka ta ugina się, co powoduje powstanie naprężeń ściskających w
górnym tensometrze Ts2 i naprężeń rozciągających w dolnym tensometrze Ts1, w wyniku czego otrzymuje się zwiększenie wartości rezystancji /o ok. 5%/ tensometru Ts1 i zmniejszenie wartości rezystancji
tensometru Ts2.
Przed przeciążeniem belki chroni ogranicznik ruchu belki.
Końcówki tensometrów są lutowane do płytki wyprowadzeń, skąd
przewodami doprowadza się następnie sygnał czujnika do elektronicznego
układu przetwarzającego.
Podstawowymi danymi technicznymi czujnika są: a. rezystancja początkowa tensometrów w temperaturze 293K, przy ciśnieniu atmosferycznym - 110Ω ±11Ω , b. rozrzut rezystancji tensometrów na jednej belce pomiarowej 0...5Ω, przy czym większą rezystancję ma tensometr rozciągany, c. zakresowa zmiana rezystancji tensometrów /przy zmianie ciśnienia od 20 kPa do 100 kPa/ - 5,6Ω ÷ 7,6Ω .
6. 3. 2. Zródła błędów temperaturowych.
Podstawowym źródłem błędów temperaturowych czujnika są tensometry. Zarówno rezystancja początkowa, jak i czułość przetwarzania tensometrów zmieniają się silnie z temperaturą. Zmianę rezystancji początkowej przy ciśnieniu atmosferycznym /bez naprężeń/ w funkcji temperatury dla zastosowanych tensometrów ma charakter krzywej drugiego rzędu. Czułość przetwarzania określa zależność:
gdzie: , - stałe
Dodatkowy wpływ na dryft wartości początkowej mają następujące parametry:
- różnice liniowych współczynników rozszerzalności temperaturowej tensometru, kleju, izolującej warstwy dielektrycznej oraz materiału belki,
- różnice współczynników temperaturowych wspornika i zespołu mieszka oraz belki i podstawy,
- dryft czułości przetwarzania, jeśli wartoś; początkowa zakresu pomiarowego występuje przy wstępnych naprężeniach belki. Dryft czułości przetwarzania zależy ponadto od następujących czynników zmiennych w funkcji temperatury:
- czynnej powierzchni mieszka oraz jego podatności
- modułu Younga belki tensometrycznej
- grubości warstw izolujących tensometry od belki.
6.3.3. Dobór parametrów układu kompensacji temperaturowej
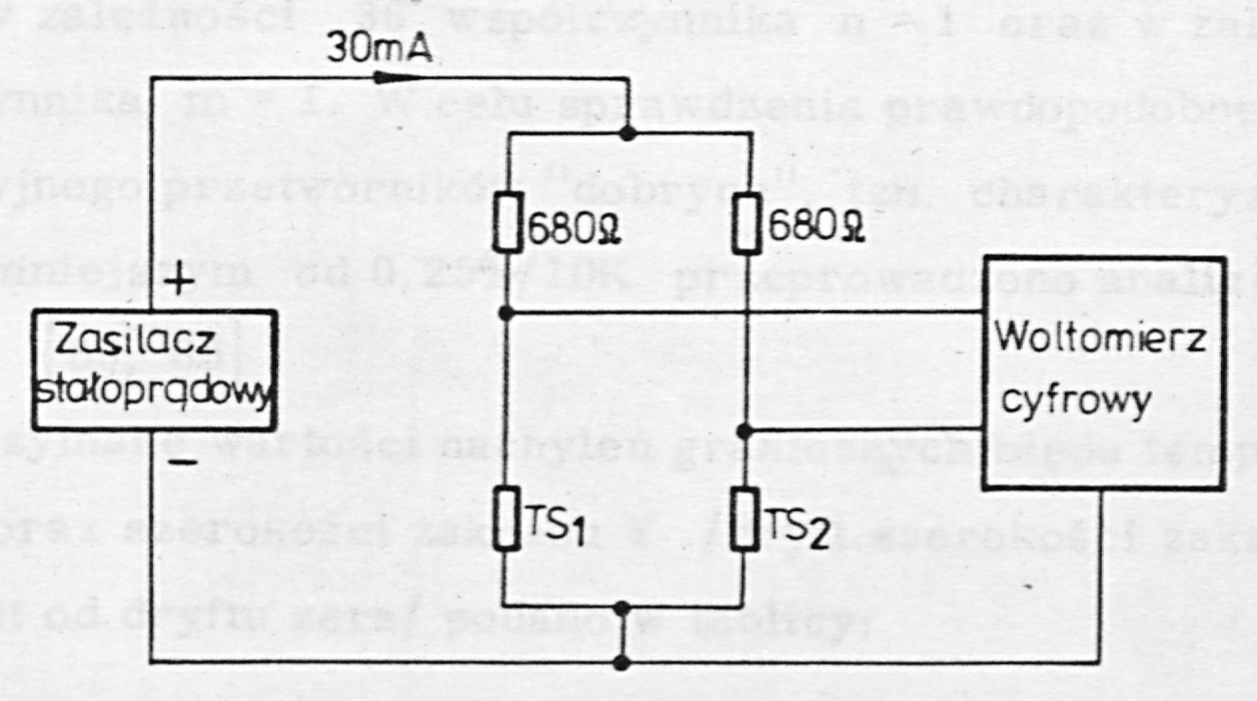
W celu uzyskania informacji o błędach temperaturowych czujnika przeprowadzono badania temperaturowo-ciśnieniowe 16 czujników ciśnienia w układzie pomiarowym przedstawionym na rys. 28. Badania przeprowadzono w zakresie temperatur od 253K do 333K, co 20K. W każdej z tych temperatur przeprowadzano pomiar charakterystyki statycznej przy pięciu ciśnieniach wejściowych. Pomiaru ciśnienia wejściowego dokonywano manometrem cyfrowym firmy Ashcroft z dokładnością ±0,05% na zakresie pomiarowym 200 kPa. Sygnał wyjściowy czujnika odczytywano na woltomierzu cyfrowym Hewlett-Packard 3490A, z dokładnością ± 0,03%. Po analizie wyników pomiarów stwierdzono, że dryft temperaturowy nielioniowości utrzymuje się na poziomie 0,007%/10K, a więc kompensacja temperaturowa tego parametru jest zbędna. Zastosowano następującą procedurę określenia błędów temperaturowych zera:
a. dla każdego z tych parametrów poprowadzono prostą przecinającą wykres błędu czujnika w temperaturach 278K /odniesienia/ i 308K /pierwszej kompensacji/, /rys. 29a/; b. prostą przesuwano równolegle, tak aby przecinała wykres błędu czujnika w temperaturze 293K /rys. 29b/; c. wyszukiwano maksymalne nachylenie błędu w stosunku do tej prostej, określając błąd graniczny według PN-74/M-42020 /patrz pkt. 2, rys. 2b. /
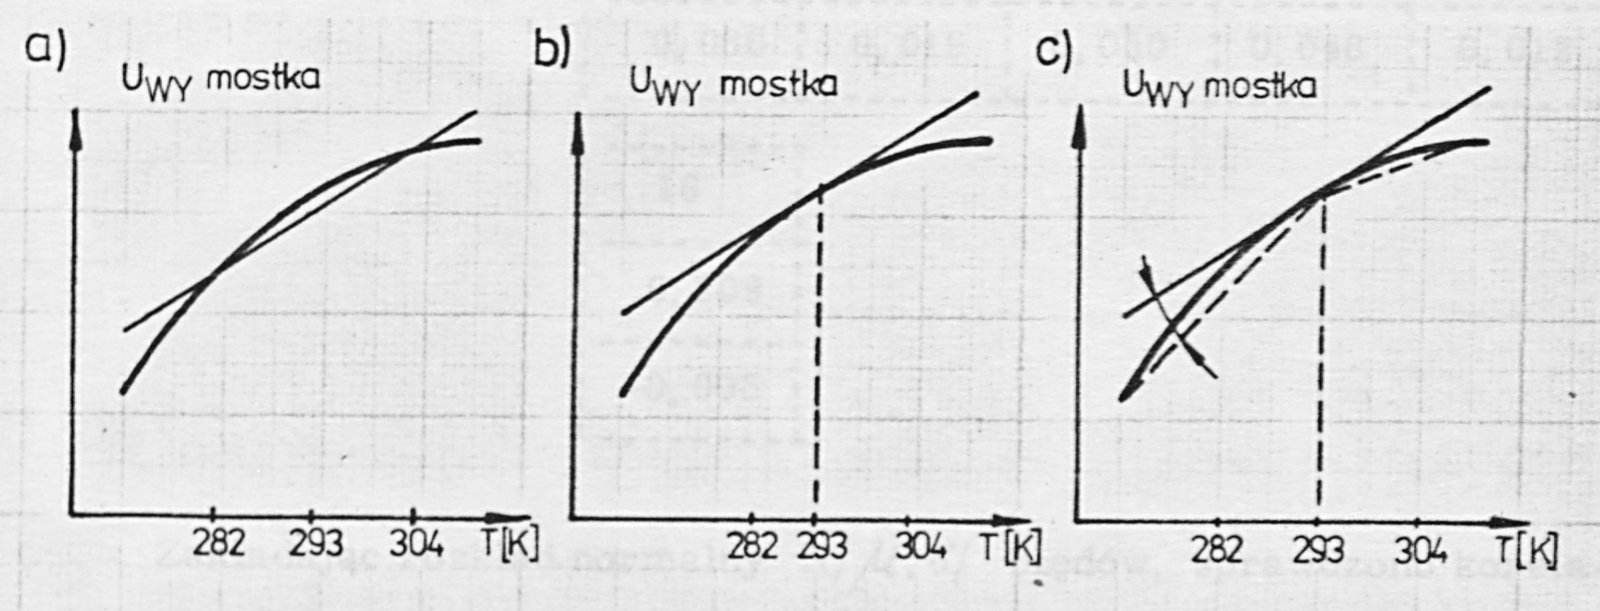
Zastosowana procedura kompensacji była równoważna z przyjęciem w zależności 36 współczynnika n = 1 oraz w zależności 39 współczynnika m = 1. W celu sprawdzenia prawdopodobnego "uzysku" produkcyjnego przetworników "dobrych", tzn. charakteryzujących się błędem mniejszym od 0,25%/10K przeprowadzono analizę statystyczną. wyników [83, 85] .
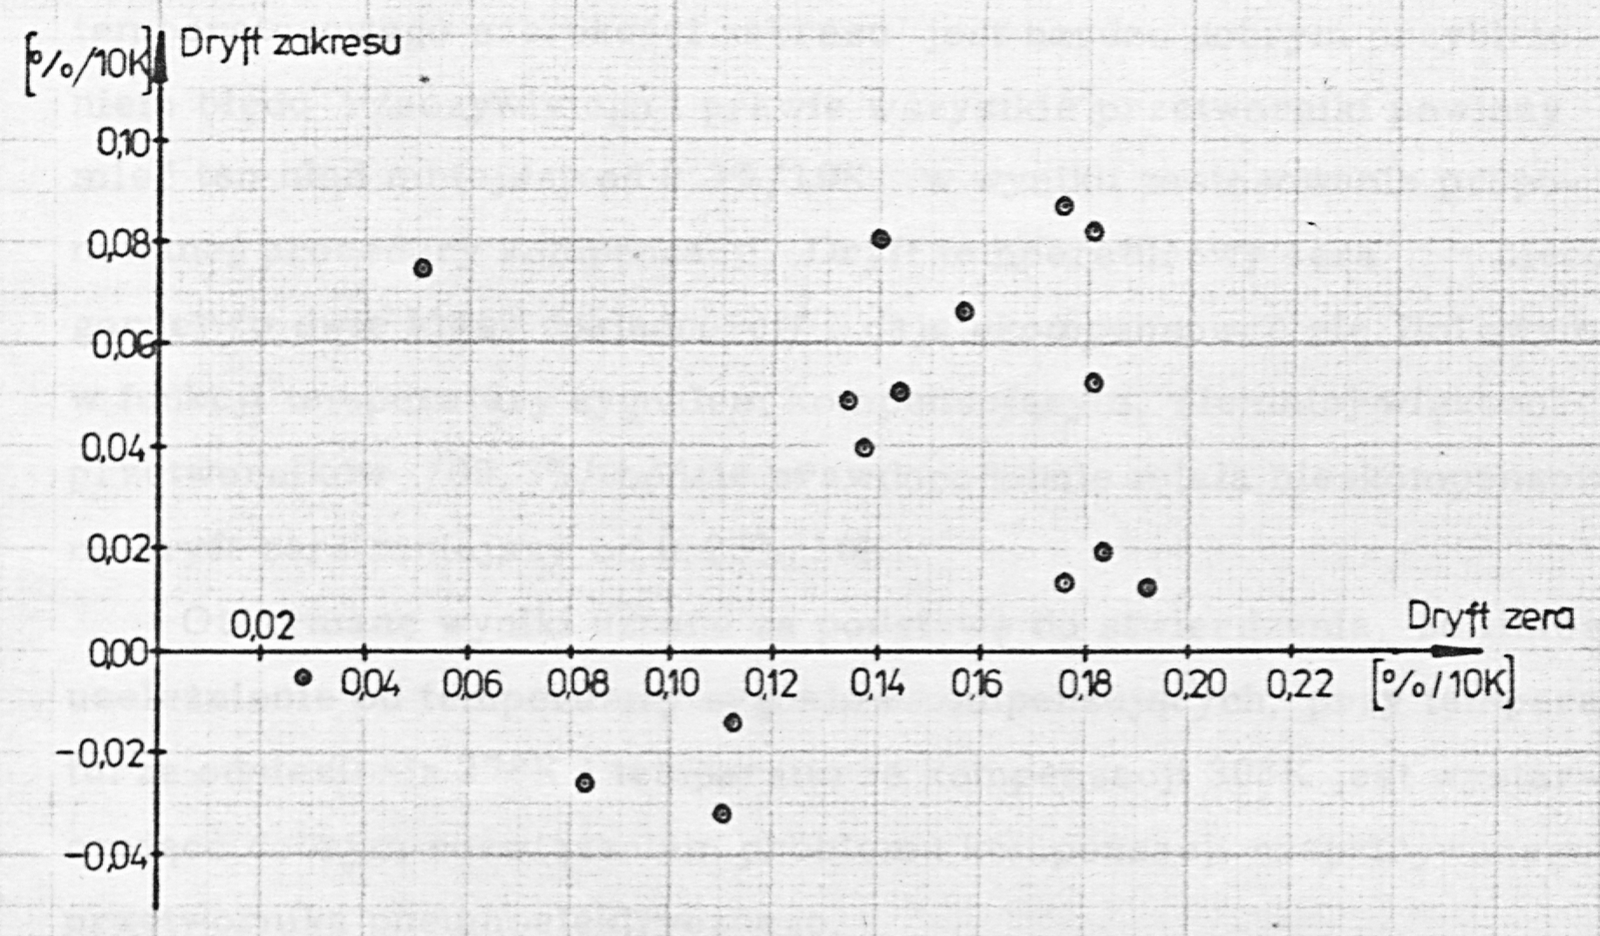
Otrzymane wartości nachyleń granicznych błędu temperaturowego zera X oraz szerokości zakresu Y /dryft szerokości zakresu uniezależniony jest od dryftu zera/ podano w tablicy:
| Nr czujnika | 1 | 2 | 3 | 4 | 5 | |
|---|---|---|---|---|---|---|
| X | %/10K | 0,181 | 0,110 | 0,176 | 0,051 | 0,083 |
| Y | %/10K | 0,081 | -0,033 | 0,013 | 0,074 | -0,027 |
| 6 | 7 | 8 | 9 | 10 |
|---|---|---|---|---|
| 0,137 | 0,153 | 0,181 | 0,140 | 0,112 |
| 0,039 | 0,065 | 0,052 | 0,080 | -0,015 |
| 11 | 12 | 13 | 14 | 15 |
|---|---|---|---|---|
| 0,175 | 0,183 | 0,144 | 0,134 | 0,192 |
| 0,086 | 0,019 | 0,050 | 0,048 | 0,012 |
| 16 |
|---|
| 0,209 |
| -0,005 |
Zakładając rozkład normalny błędów, sprawdzono korelację pomiędzy dryftem temperaturowym zera i szerokości zakresu . Średnie błędy z próby i wynoszą
natomiast odchylenia standardowe z próby i :
Współczynnik korelacji jest określony następująco:
gdzie: n - liczba czujników - wartość dryftu zera i-tego czujnika - wartość dryftu szerokości zakresu i-tego czujnika
Dla wartości błędów z tablicy 1 otrzymujemy = 0, 0162. Uwzględniając n = 16 oraz zakładając poziom ufności 0, 95, uzyskuje się przedział ufności dla nieznanej wartości rzeczywistej współczynnika korelacji [-0, 38, +0, 6] .
Obliczając wartość krytyczną współczynnika korelacji [85] otrzymamy
Zaobserwowana w próbnej partii czujników wartość współczynnika korelacji określona jego przedziałem ufności jest większa od wartości krytycznej, nie ma więc podstaw do odrzucenia hipotezy, iż dryft zera i dryft szerokości zakresu są ze sobą skorelowane. Ponieważ jednak otrzymana wartość współczynnika korelacji jest mała nie można jej wykorzystywać jako dodatkowej informacji o błędzie czujnika zgodnie z punktem 4. 3. 3.
Obserwacja rozrzutu dryftów granicznych zera i szerokości zakresu /rys. 30/ potwierdza ten wniosek.
Uwzględniając otrzymane wartości średnich błędów granicznych i oraz odchyłki standardowych z próby możemy określić ilościowo skutki zastosowania zaproponowanej procedury kompensacji temperaturowej. Możemy mianowicie obliczyć prawdopodobieństwo uzyskania przetworników o nieskompensowanym błędzie mniejszym od: 0,05%/10K, 0,1%/10K, 0,16%/10K oraz 0,25%/10K. Wyniki przedstawiono w tablicy 2.
Tablica 2
| A | 0,05 | 0,1 | 0,16 | 0,25 | %/10K |
|---|---|---|---|---|---|
| P/X A/ | 0,8 | 12,3 | 65,2 | 99,3 | % |
| P/Y A/ | 68,8 | 97,7 | 99,997 | 1 |
Z powyższych danych wynika, iż liniowa aproksymacja dryftu temperaturowego szerokości zakresu jest bardzo dobrym przybliżeniem błędu rzeczywistego i prawie wszystkie przetworniki powinny mieć ten błąd mniejszy od 0,1%/10K w wyniku zastosowania proponowanej procedury kompensacji. Dryft temperaturowy zera nieco gorzej /o dwie klasy dokładności/ daje skompensować się liniowym w funkcji temperatury sygnałem kompensującym, niemniej większość przetworników /99,3%/ będzie prawdopodobnie miała nieskompensowany dryft zera mniejszy od 0,25%/10K.
Otrzymane wyniki uznano za podstawę do stwierdzenia, że liniowe uzeleżnienie od temperatury sygnałów kompensujących, przy temperaturze odniesienia 278K i temperaturze kompensacji 308K jest wystarczająco dobrym rozwiązaniem problemu kompensacji rozpatrywanego przetwornika pneumoelektrycznego.
6.4. Układ elektroniczny przetwornika
6.4.1. Układ blokowy
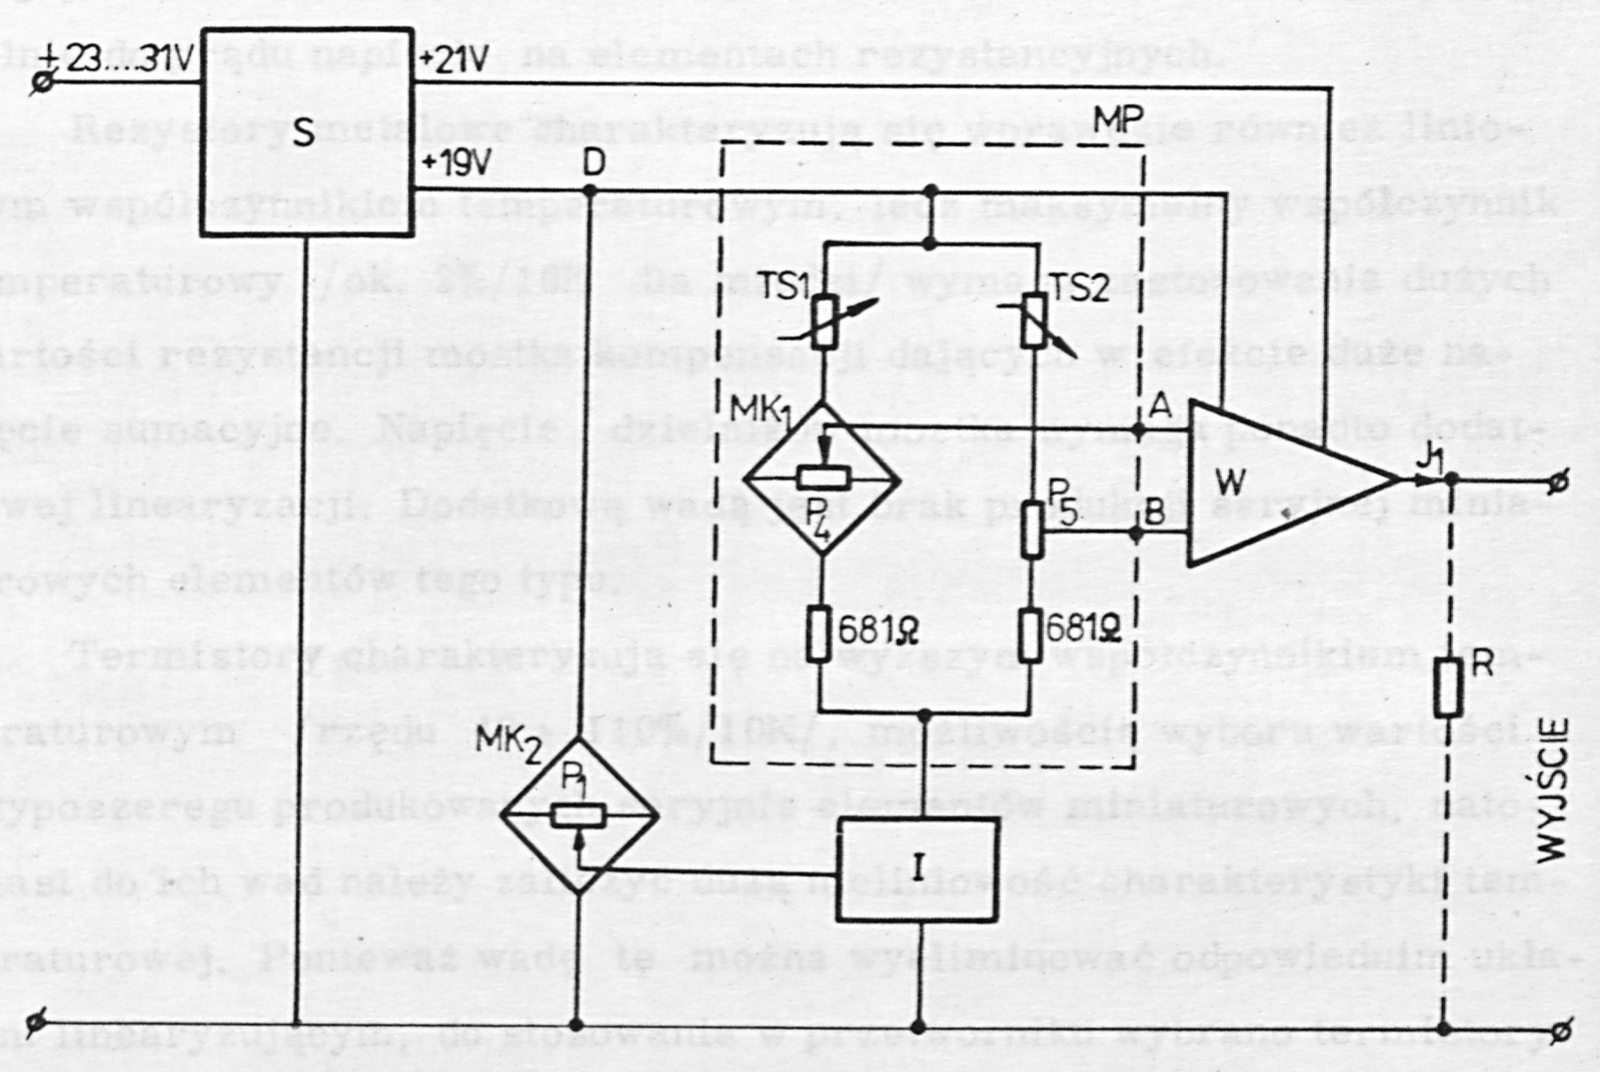
Układ blokowy wybranego przez autora rozwiązania układu przetwornika [87] przedstawiono na rys. 31. Przetwornik zbudowany jest z sześciu głównych zespołów
- mostka pomiarowego MP
- mostka jednokrotnego kompensacji temperaturowej wartości początkowej zakresu
- układu W przetwarzającego różnicę napięć na prąd wyjściowy
- źródła prądowego I
- mostka jednokrotnego kompensacji temperaturowej wartości końcowej /szerokości/ zakresu
- zasilacza stabilizowanego
Mostek pomiarowy umożliwia przekształcenie zmiany rezystancji tensometrów TS na zmianę napięcia na przekątnej mostka. Jednocześnie w wyniku różnicowego włączenia tensometrów realizowana jest wstępna kompensacja wpływu temperatury. Ponadto układ umożliwia wyzerowanie napięcia na przekątnej mostka przy wartości początkowej zakresu oraz
dodanie do sygnału napięciowego z tensometrów napięcia generatora sygnału kompensacji temperaturowej zera w postaci mostka jednokrotnego .
Mostek jednokrotny umożliwia wyzerowanie mostka pomiarowego w temperaturze odniesienia niezależnie od nastawy potencjometru ponieważ na potencjometrze tym, włączonym na przekątną mostka kompensacji , występuje w temperaturze odniesienia zerowe napięcie. W temperaturze kompensacji na potencjometrze wytwarzane zostaje napięcie, z którego część, ustalana położeniem suwaka potencjometru, wykorzystywana jest do ponownego wyzerowania mostka pomiarowego, a więc do kompensacji dryftu temperaturowego wartości początkowej zakresu.
Mostek pomiarowy zasilany jest źródłem prądowym I. Wydajność prądowa tego źródła sterowana jest potencjałem suwaka potencjometru umieszczonym na przekątnej mostka jednokrotnego . W temperaturze odniesienia na potencjometrze tym jest zerowe napięcie i wydajność prądowa ustalona jest wartością potencjału końcówek potencjometru, niezależnie od położenia jego suwaka. W temperaturze pierwszej kompensacji na potencjometrze wytwarzane jest pewne napięcie, w związku z tym zmiana położenia suwaka potencjometru zmienia wartość prądu zasilającego mostek pomiarowy, co wykorzystuje się do kompensacji błędu temperaturowego wartości końcowej zakresu pomiarowego.
Różnicowy sygnał z przekątnej mostka pomiarowego MP przetwarzany jest układem W, o regulowanej wartości współczynnika przetwarzania, na prąd wyjściowy . Dla wytworzenia napięciowego sygnału wyjściowego przetwornika służy rezystor R bocznikujący zaciski wyjściowe.
Stabilizator S dostarcza dwóch napięć zasilających:
- wewnętrznego zasilającego napięcia odniesienia +19 V
- napięcia pomocniczego do zasilania układu przetwornika +21 V
Całość układu zasilana jest pojedyńczym napięciem o wartości znamionowej 25 V.
6. 4. 2. Wybór czujników próbkujących temperaturę
Jako czujniki próbkujące temperaturę rozważano następujące elementy:
- diody
- tranzystory
- rezystory metalowe
- termistory
Diody i tranzystory charakteryzują się zarówno dużym współczynnikiem temperaturowym napięcia przewodzenia lub baza - emiter /ok. 3%/10K/, jak też wysoce liniową zmianą tego napięcia w szerokim zakresie temperatur. Do podstawowych wad tych elementów należy zaliczyć duży rozrzut wartości tego napięcia w przypadku stosowania elementów dyskretnych, rzędu sygnału zakresowego czujnika. Ponadto zastosowanie ich zwiększyłoby napięcie sumacyjne czujnika o kilkaset
miliwoltów. Dodatkowym argumentem, który wpłynął na odrzucenie tych elementów jest fakt, że jeśli w przypadku równowagi mostka zmieniałby się prąd zasilający, powodowałoby to rozstrojenie mostka ze względu na stabilizujące charakterystyki tych elementów oraz proporcjonalnie do prądu napięcie na elementach rezystancyjnych.
Rezystory metalowe charakteryzują się wprawdzie również liniowym współczynnikiem temperaturowym, lecz maksymalny współczynnik temperaturowy /ok. 2%/10K dla miedzi/ wymaga zastosowania dużych wartości rezystancji mostka kompensacji dających w efekcie duże napięcie sumacyjne. Napięcie dzielników mostka wymaga ponadto dodatkowej linearyzacji. Dodatkową wadą jest brak produkcji seryjnej miniaturowych elementów tego typu.
Termistory charakteryzują się najwyższym współczynnikiem temperaturowym /rzędu 40 ÷ 110%/10K/, możliwością wyboru wartości z typoszeregu produkowanych seryjnie elementów miniaturowych, natomiast do ich wad należy zaliczyć dużą nieliniowość charakterystyki temperaturowej. Ponieważ wadę tę można wyeliminować odpowiednim układem linearyzującym, do stosowania w przetworniku wybrano termistory. W dalszej części pracy przedstawiono układy linearyzujące charakterystyki termistorów.
6.4.3. Optymalizacja charakterystyk mostka kompensującego dryft zera
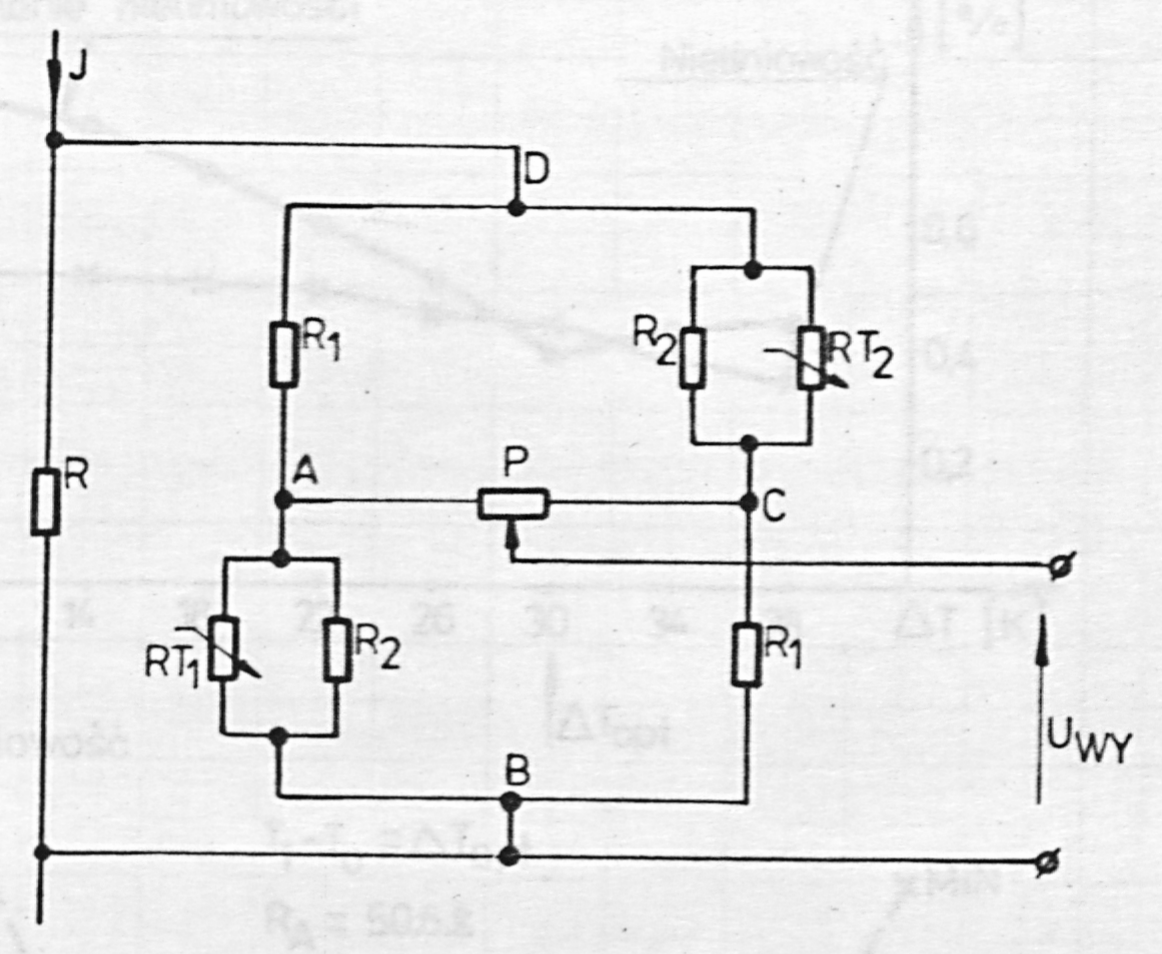
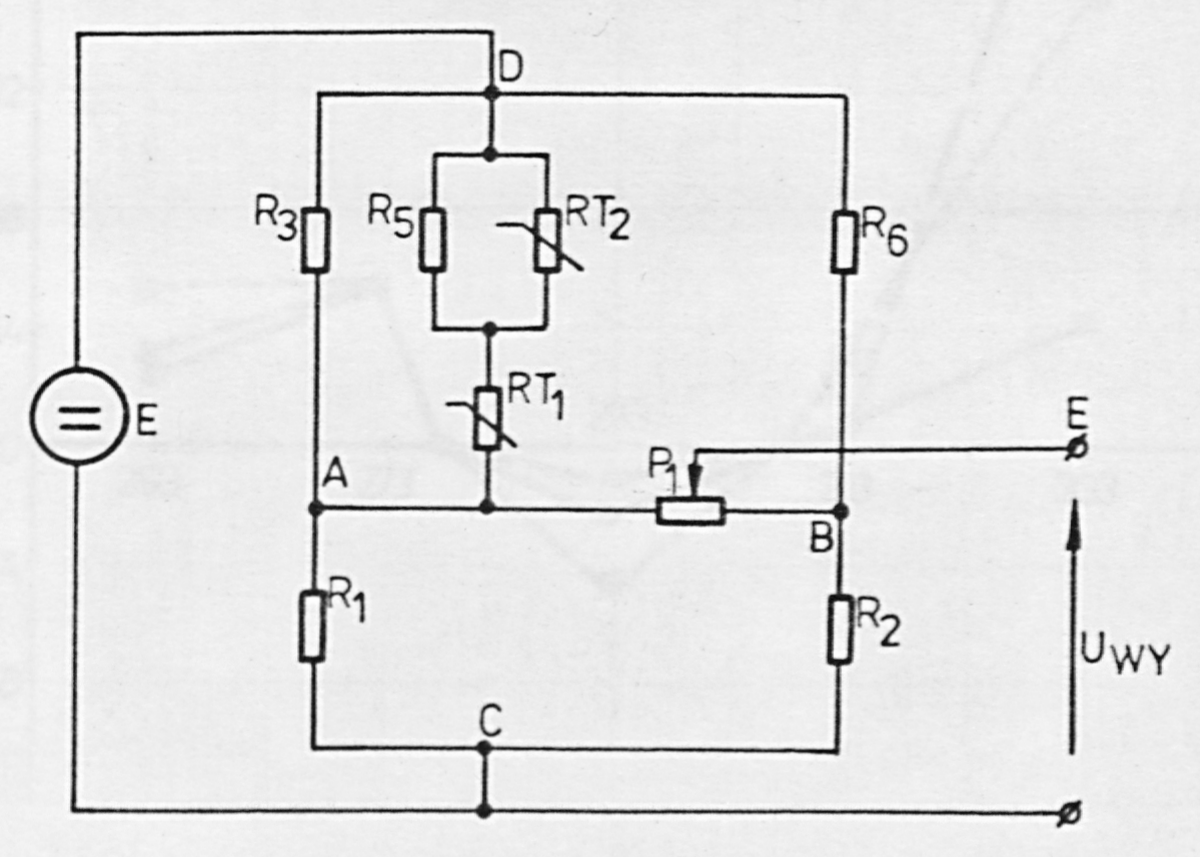
Układ mostka kompensującego dryft temperaturowy zera powinien zapewnić liniową zmianę napięcia przy zmianach temperatury, regulowaną w zakresie od -8%/80K do +8%/80K. Postanowiono sprawdzić układ jednotermistorowego dzielnika napięciowego pod kątem możliwości uzyskania odpowiednio liniowego w funkcji temperatury napięcia na gałęziach mostka /rys. 32/. Mostek jest zbudowany z dwóch takich dzielników włączonych przeciwstawnie. W wyniku tego napięcie maleje, natomiast napięcie rośnie z temperaturą.
Celem zmniejszenia wpływu zmian rezystancji mostka na napięcie przy zasilaniu prądowym wprowadzono rezystor bocznikujący R.
Do linearyzacji napięć i w funkcji temperatury wykorzystano nieliniową zależność określającą wartość rezystancji wypadkowej rezystora i termistora RT, połączonych równolegle oraz nieliniową zależność określającą współczynnik dzielnikowania dzielnika rezystancyjnego - /RT.
Optymalne wartości rezystorów , obliczono za pomocą programu komputerowego. Obliczenia przeprowadzano dla 8 par temperatur /temperatura odniesienia - temperatura kompensacji / rozpoczynając od 288K - 298K i kończąc na 274K - 312K, przy czym w każdym kolejnym kroku zmieniano obie temperatury jednocześnie o 2K. Optymalizacja polegała na minimalizacji nachylenia nieliniowości dzielnika w odniesieniu do temperatury 293K.
Zastosowano tu termistor typu NTC110 o rezystancji znamionowej 47Ω w temperaturze 298K. Charakterystyki termistorów określono doświadczalnie mierząc wartości rezystancji w zakresie temperatur 253K ÷ 333K co 20K. Stwierdzono brak zgodności rezystancji termistorów w mierzonym zakresie temperatur z ogólnie przyjmowaną aproksymacją RT = Aexp(B/T). Ponieważ aproksymacja ta była jednak wystarczająco dokładna w przedziale 20K, dla określenia rezystancji termistorów w temperaturach kompensacji i temperaturach odniesienia wykorzystywano powyższą zależność, wyznaczając stałe A i B na pod-
stawie wartości rezystancji termistora w temperaturach sąsiednich.
Na podstawie wyników pomiarów 6 termistorów określono charakterystykę średnią i dla tej charakterystyki przeprowadzono optymalizację, a następnie sprawdzano nieliniowość w funkcji temperatury dla charakterystyki średniej oraz dla skrajnych charakterystyk termistorów, czyli charakterystyki maksymalnej i minimalnej.
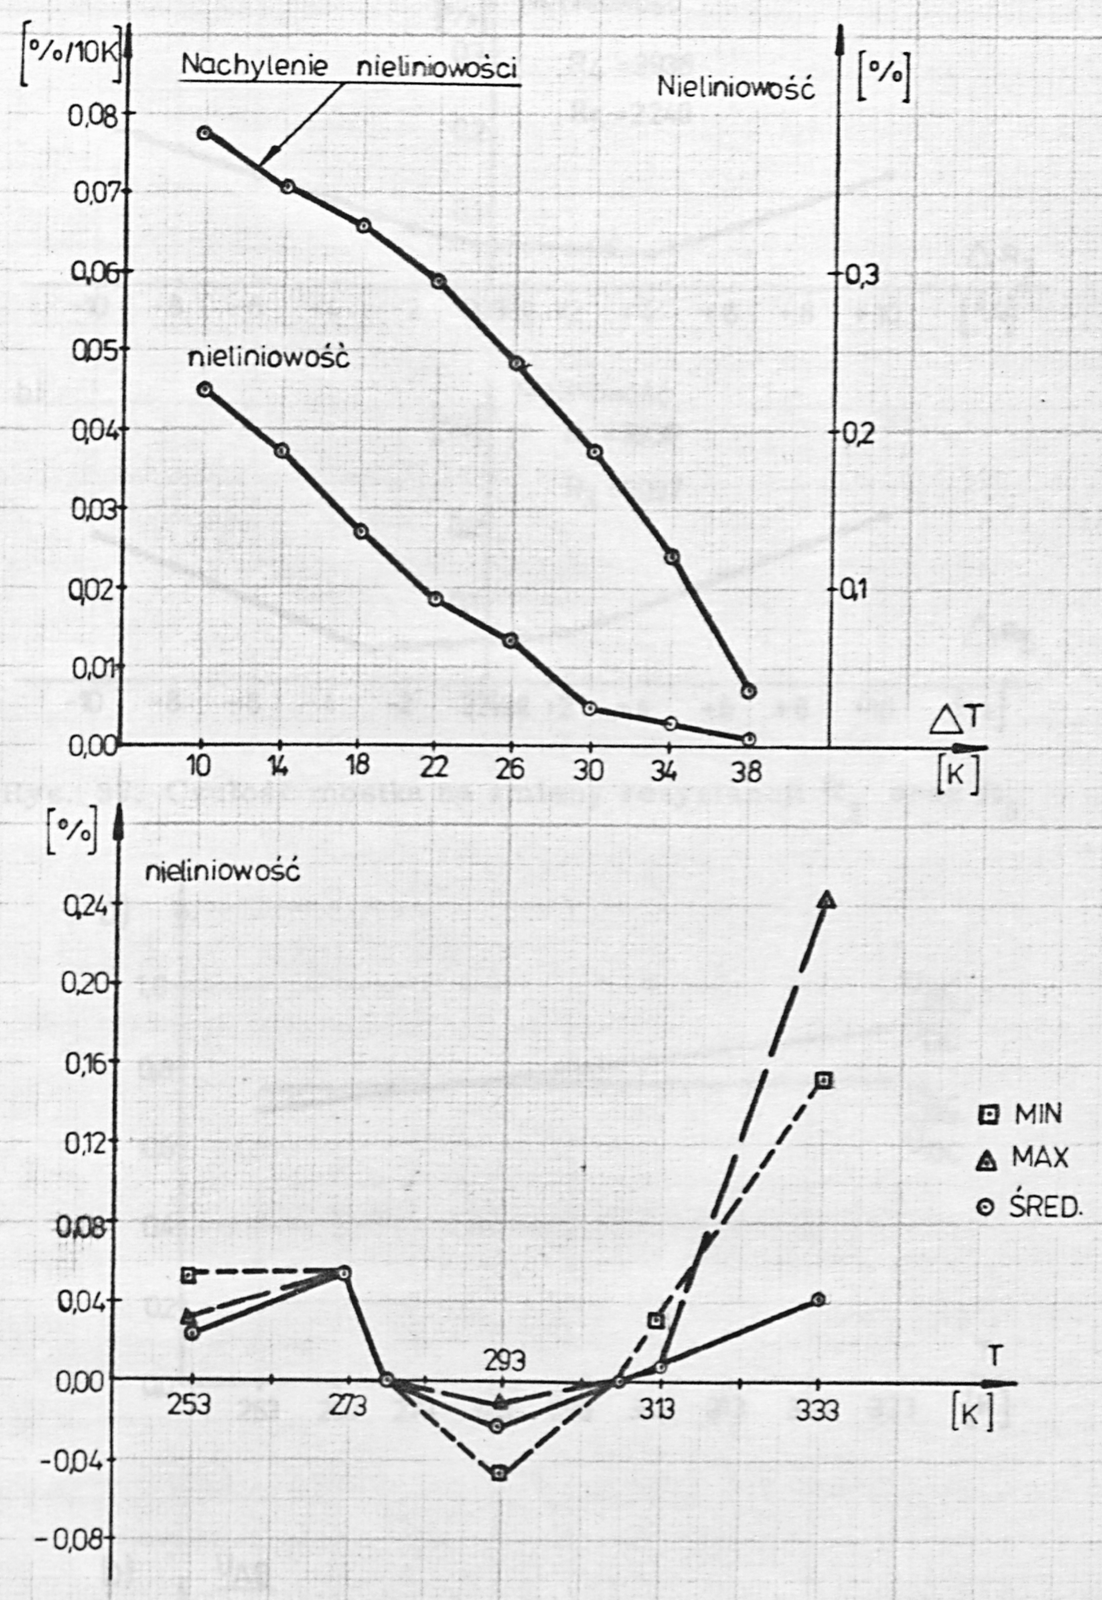
Wyniki obliczeń przedstawiono na rys. 33. Minimalną wartość nachylenia M równą 0,089%/10K uzyskiwano dla pary temperatur =278K, = 308K /rys. 33a./ Najmniejszą wartość nieliniowości /różnicy D/ uzyskiwano dla pary temperatur 274K - 312K. Ponieważ zgodnie z PN-74/M-42020 ocenia się nachylenie błędu, zdecydowano się na wybór temperatury odniesienia =278K oraz temperatury kompensacji =308K.
Przy tych temperaturach optymalne wartości rezystorów =50,6Ω i =109,4Ω zapewniają zmianę współczynnika dzielnikowania o 42,2% przy zmianie temperatur od 253 K do 333K.
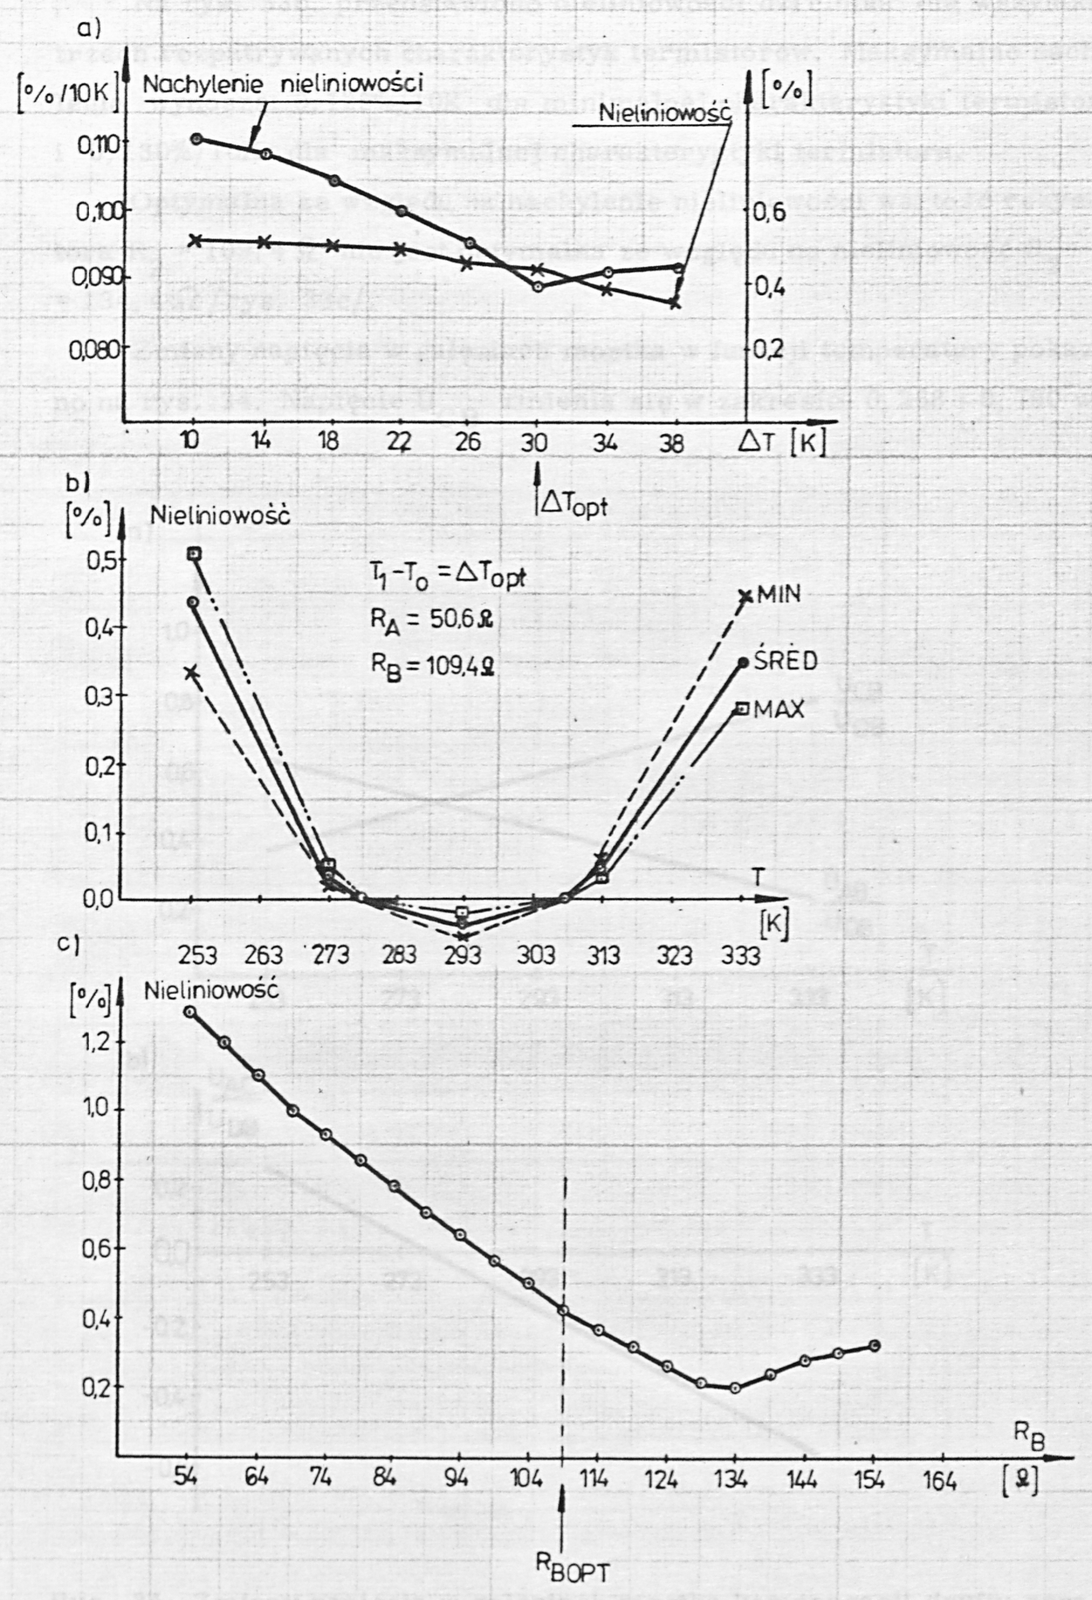
Na rys. 33b. przedstawiono nieliniowości dzielnika dla wszystkich trzech rozpatrywanych charakterystyk termistorów. Maksymalne nachylenia wynoszą: 0,125%/10K dla minimalnej charakterystyki termistora i 0,130%/10K dla maksymalnej charakterystyki termistora.
Optymalna ze względu na nachylenie nieliniowości wartość rezystora = 109,4 Ω nie jest optymalna ze względu na nieliniowość = = 134,4 Ω /rys. 33c/.
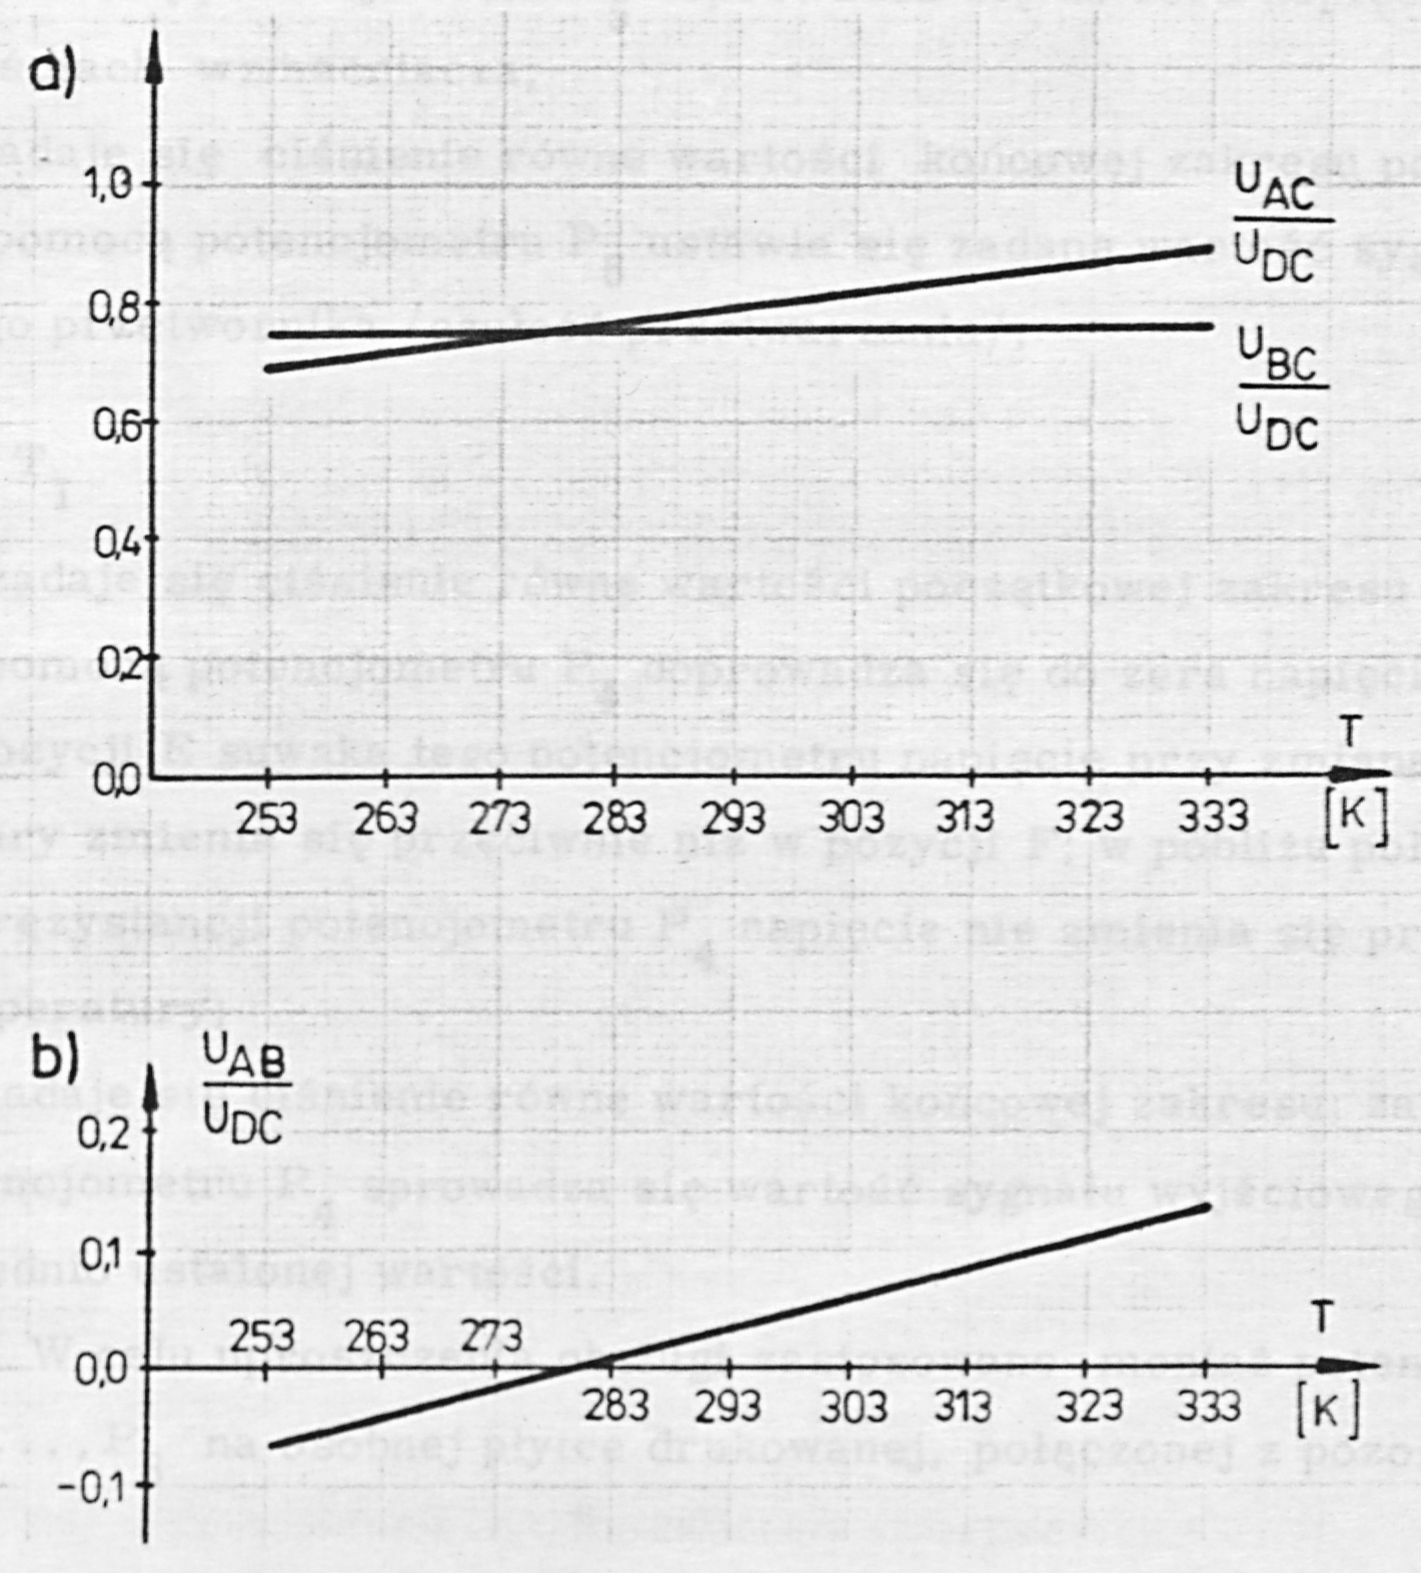
Zmiany napięcia w gałęziach mostka w funkcji temperatury pokazano na rys. 34. Napięcie zmienia się w zakresie 0,368 ÷ 0,790 war-
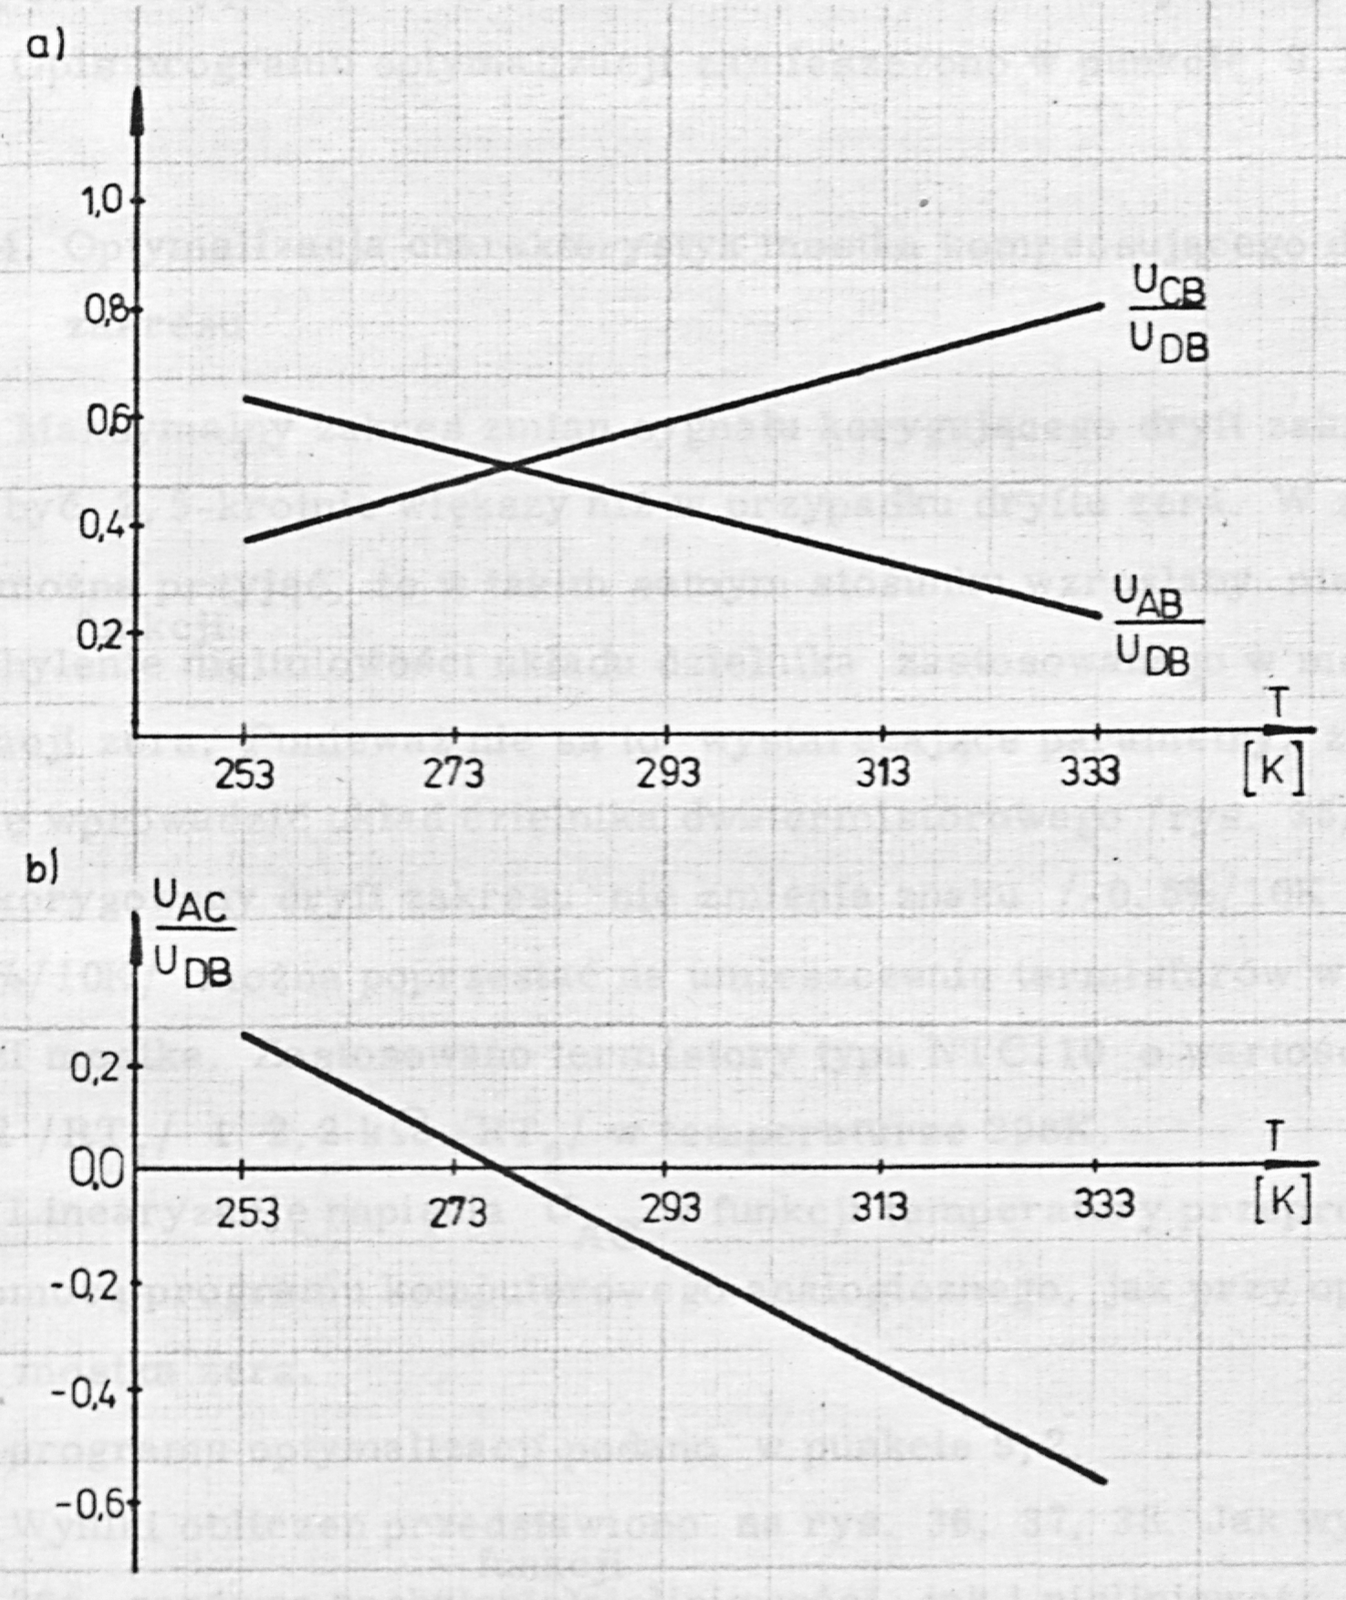
tości napięcia zasilającego mostek, natomiast napięcie zmienia się w zakresie 0,532 ÷ 0,210 wartości napięcia /rys. 34a/. Napięcie występujące na potencjometrze zmienia się w zakresie od +0,264 do -0,580 wartości napięcia /rys. 34b/.
Z wyników przedstawionych na rys. 33b wynika, że maksymalne nachylenie funkcji nieliniowości jest spowodowane dużą nieliniowością występującą przy skrajnych temperaturach. W zakresie temperatur 273K ÷ ÷ 313K wartość tego nachylenia jest ponad dwa razy mniejsza.
Ze względu na to, że maksymalny dryft zera czujników /1%/10K/ jest dwukrotnie większy od dryftu średniego, uznano otrzymane wyniki za wystarczająco dobre do zastosowania w mostku kompensacji zera.
Opis programu optymalizacji zamieszczono w punkcie 9,1.
6. 4. 4. Optymalizacja charakterystyk mostka kompensującego dryft zakresu
Maksymalny zakres zmian sygnału korygującego dryft zakresu powinie nien być 2,5-krotnie większy niż w przypadku dryftu zera. W związku z tym można przyjąć, że w takim samym stosunku wzrosłaby nieliniowość i nachylenie funkcji nieliniowości układu dzielnika zastosowanego w mostku kompensacji zera. Ponieważ nie są to wystarczające parametry, zdecydowano się wprowadzić układ dzielnika dwutermistorowego /rys. 35/. Ponieważ korygowany dryft zakresu nie zmienia znaku /-0,5%/10K do -2,5%/10K/ można poprzestać na umieszczeniu termistorów w jednej gałęzi mostka. Zastosowano termistory typu NTC110 o wartościach 680Ω // i 2,2 kΩ // w temperaturze 298K.
Linearyzację napięcia w funkcji temperatury przeprowadzono za pomocą programu komputerowego analogicznego, jak przy optymalizacji mostka zera. Opis programu optymalizacji podano w punkcie 9,2.
Wyniki obliczeń przedstawiono na rys. 36, 37, 38. Jak wynika z rys. 36a, zarówno nachylenie funkcji nieliniowości, jak i nieliniowość są /po uwzględnieniu zwiększonego zakresu zmian współczynnika dzielnikowania/ o rząd wielkości mniejsze niż w układzie jednotermistorowym.
Oba te parametry są tym mniejsze, im większa jest różnica między temperaturami odniesienia i kompensacji. Wystarczająco dobre wyniki uzyskuje się dla pary temperatur = 278K, = 308K, przy których występuje minimum nachylenia funkcji nieliniowości w mostku kompensacji zera.
Nieliniowość w funkcji temperatury dla tej pary temperatur przedstawiono na rys. 36b. Maksymalne nachylenie funkcji nieliniowości wynosi 0,038%/10K dla średniej charakterystyki termistorów oraz 0,050%/10K dla charakterystyki minimalnej i 0,063%/10K dla charakterystyki maksymalnej. Zważywszy,, że średnia wartość dryftu zakresu jest prawie dwukrotnie mniejsza od wartości maksymalnej, uzyskane wyniki należy uznać za całkowicie zadawalające.
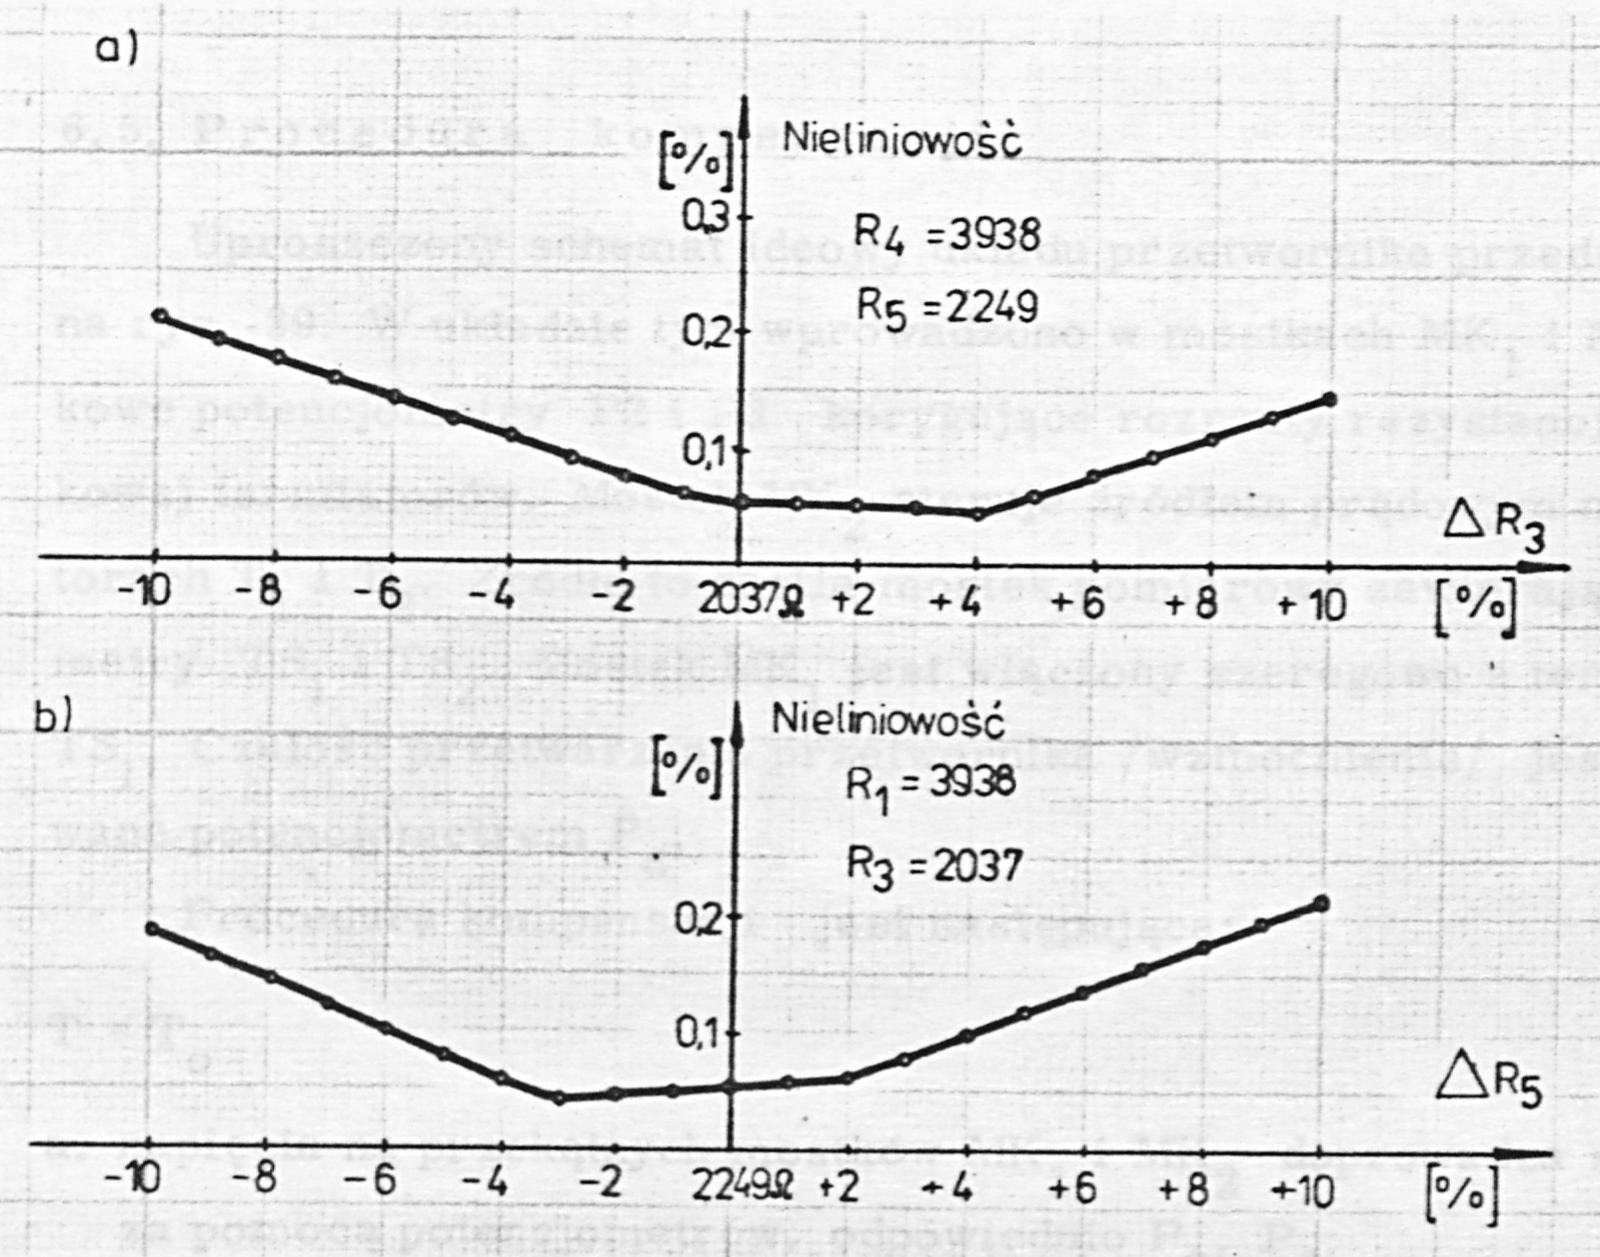
Czułość układu na zmiany wartości rezystorów i przedstawiono na rys. 37 a i b. Można zauważyć występowanie minimalnej nieliniowości dla wartości rezystora o 4% większej i dla wartości rezystora o 3% mniejszej od odpowiednich wartości gwarantujących minimalną wartość nachylenia funkcji nieliniowości.
Charakterystykę temperaturową mostka podano na rys. 37a, natomiast napięcie na potencjometrze - na rys. 36b.
6.5. P r o c e d u r a k o m p e n s a c j i
Uproszczony schemat ideowy układu przetwornika przedstawiono na rys. 39. W układzie tym wprowadzono w mostkach i dodatkowe potencjometry P2 i P3 korygujące rozrzuty rezystancji początkowej termistorów. Mostek steruje źródłem prądowym na tranzystorach i . Zródło to zasila mostek pomiarowy zawierający tensometry i . Mostek jest włączony szeregowo z termistorem . Czułość przetwarzania przetwornika (wzmocnienie) jest regulowane potencjometrem .
Procedura kompensacji jest następująca:
T =
a. napięcia na przekątnych mostków i doprowadza się do zera za pomocą potencjometrów, odpowiednio , ; b. zadaje się ciśnienie równe wartości początkowej zakresu pomiarowego; za pomocą potencjometru doprowadza się do zera napięcie n a wejściach wzmacniacza; c. zadaje się ciśnienie równe wartości końcowej zakresu pomiarowego; za pomocą potencjometru ustawia się zadaną wartość sygnału wyjściowego przetwornika (czułość przetwarzania);
T =
a. zadaje się ciśnienie równe wartości początkowej zakresu pomiarowego; za pomocą potencjometru doprowadza się do zera napięcie ; w pozycji E suwaka tego potencjometru napięcie przy zmianach temperatury zmienia się przeciwnie niż w pozycji F; w pobliżu połowy wartości rezystancji potencjometru napięcie nie zmienia się przy zmianie temperatury; b. zadaje się ciśnienie równe wartości końcowej zakresu; za pomocą potencjometru sprowadza się wartość sygnału wyjściowego do poprzednio ustalonej wartości.
W celu uproszczenia obsługi zastosowano montaż potencjometrów ,..., na osobnej płytce drukowanej, połączonej z pozostałym
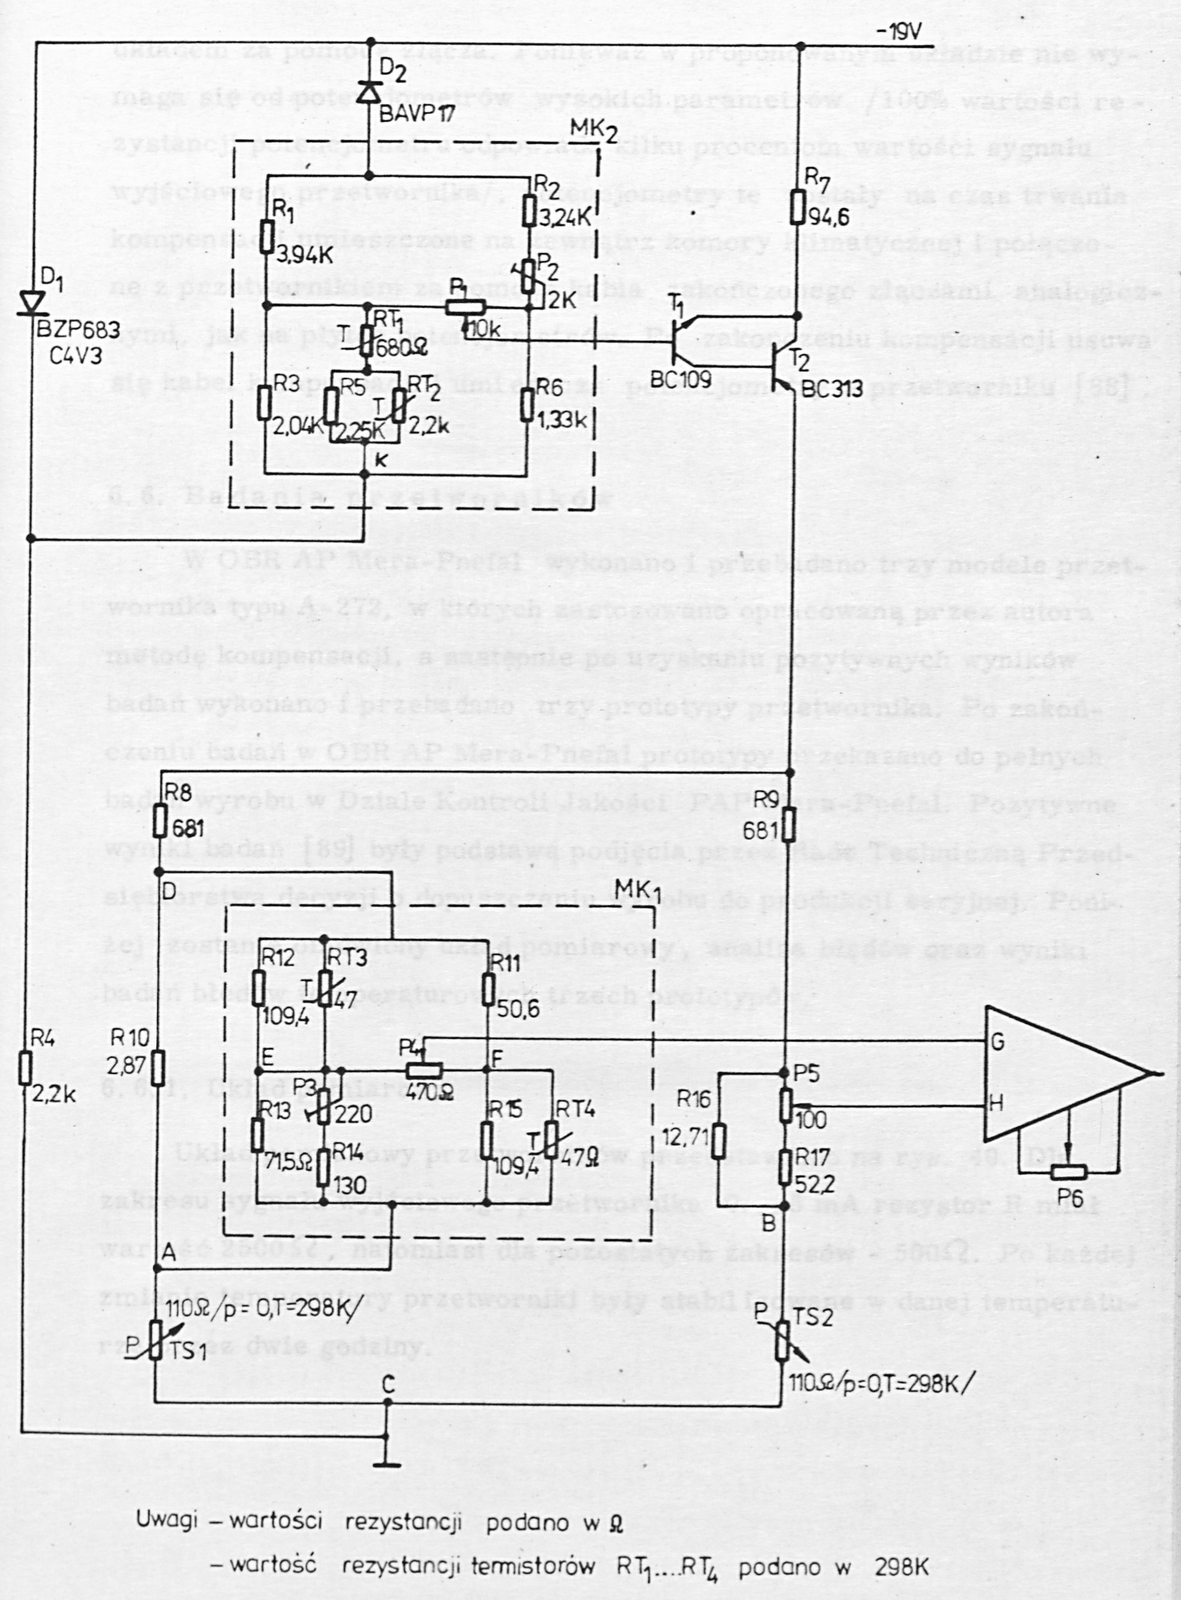
układem za pomocą złącza. Ponieważ w proponowanym układzie nie wymaga się od potencjometrów wysokich parametrów (100% wartości rezystancji potencjometru odpowiada kilku procentom wartości sygnału wyjściowego przetwornika), potencjometry te zostały na czas trwania kompensacji umieszczone na zewnątrz komory klimatycznej i połączone z przetwornikiem za pomocą kabla zakończonego złączami analogicznymi, jak na płytce potencjometrów. Po zakończeniu kompensacji usuwa się kabel kompensacji i umieszcza potencjometry w przetworniku [88].
6.6. B a d a n i a p r z e t w o r n i k ó w
W OBR AP Mera-Pnefal wykonano i przebadano trzy modele przetwornika typu A-272, w których zastosowano opracowaną przez autora metodę kompensacji, a następnie po uzyskaniu pozytywnych wyników badań wykonano i przebadano trzy prototypy przetwornika. Po zakończeniu badań w OBR AP Mera-Pnefal prototypy przekazano do pełnych badań wyrobu w Dziale Kontroli Jakości PAP Mera-Pnefal. Pozytywne wyniki badań [89] były podstawą podjęcia przez Radę Techniczną Przedsiębiorstwa decyzji o dopuszczeniu wyrobu do produkcji seryjnej. Poniżej zostanie omówiony układ pomiarowy, analiza błędów oraz wyniki badań błędów temperaturowych trzech prototypów.
6.6.1. Układ pomiarowy
Układ pomiarowy przetworników przedstawiono na rys. 40. Dla zakresu sygnału wyjściowego przetwornika 0...5 mA rezystor R miał wartość 2500 Ω, natomiast dla pozostałych zakresów - 500 Ω. Po każdej zmianie temperatury przetworniki były stabilizowane w danej temperaturze przez dwie godziny.
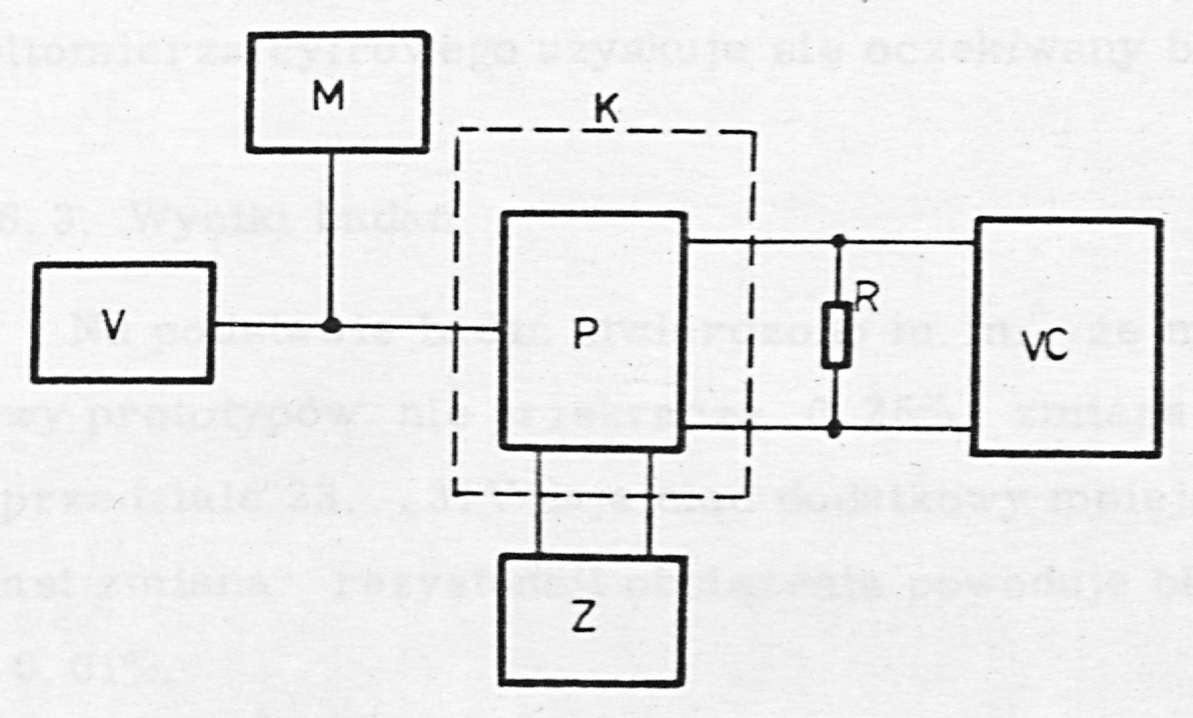
- P - badany przetwornik
- R - rezystor normalny 500 Ω lub 2500 Ω, dokładność ±0,02%
- VC - woltomierz cyfrowy typu 3490A, Hewlett Packard
- Z - zasilacz V-316, Meratronik
- M - manometr cyfrowy, Ashcroft, typ 7781
- V - zadajnik precyzyjny
- K - komora zmiennych temperatur
6.6.2. Analiza błędów
Zastosowany do pomiaru ciśnienia wejściowego manometr cyfrowy charakteryzuje się zakresem pomiarowym 200 kPa i dokładnością ±0,05% zakresu pomiarowego. Przenosząc tę dokładność na zakres pomiarowy przetwornika 20...100 kPa uzyskuje się dokładność 0,125% zakresu pomiarowego przetwornika (80 kPa).
Badaniom podlegały przetworniki o następujących wartościach sygnałów wyjściowych: 0...5 mA, 0...20 mA oraz 4...20 mA. Pomiaru sygnału wyjściowego dokonywano przez pomiar napięcia na rezystorze normalnym 500 Ω lub 2500 Ω ±0,02% za pomocą woltomierza cyfrowego o długości skali 120 000 jednostek. We wszystkich przypadkach uzyskiwano zakres mierzonego napięcia wyjściowego 10V. Dokładność pomiaru dokonywanego woltomierzem cyfrowym była lepsza od 0,01% mierzonego zakresu
Uwzględniając błędy: manometru, wykonania rezystorów R oraz woltomierza cyfrowego uzyskuje się oczekiwany błąd pomiaru d = 0,073%
6.6.3. Wyniki badań
Na podstawie badań stwierdzono m.in., że maksymalny błąd podstawowy prototypów nie przekracza 0,25%, zmiana napięcia zasilającego w przedziale 23...31V daje błąd dodatkowy mniejszy od 0,04%, natomiast zmiana rezystancji obciążenia powoduje błąd dodatkowy mniejszy od 0,01%.
Błąd temperaturowy określono w protokóle [89] z uwzględnieniem błędu podstawowego. Jako błąd temperaturowy przetwornika przyjmowano największe nachylenie zmian sygnału wyjściowego przetwornika przy 20 kPa lub 100 kPa w odniesieniu do temperatury 293K. Przy takiej interpretacji uzyskano następujące maksymalne błędy temperaturowe:
- dla przetwornika o zakresie 0...5 mA - 0,193%/10K
- dla przetwornika o zakresie 0...20 mA - 0,128%/10K
- dla przetwornika o zakresie 4...20 mA - 0,050%/10K
W badaniach przeprowadzonych w OBR AP Mera-Pnefal przy określaniu błędu temperaturowego pomijano błąd podstawowy, uwzględniając jedynie zmianę sygnału wyjściowego dla zera (20 kPa) oraz rozpiętości zakresu (80 kPa) spowodowaną zmianą temperatury. Badania przeprowadzono w siedmiu temperaturach w zakresie od 253K do 333K. Wyniki badań przedstawiono na rys. 41, 42, 43. Linią przerywaną pokazano temperaturowy błąd graniczny. Wynosi on
- dla przetwornika o zakresie 0...5 mA - dryft graniczny zera 0,02%/ /10K dryft graniczny rozpiętości zakresu 0,14%/10K
- dla przetwornika o zakresie 0...20 mA - dryft graniczny zera 0,07%/10K dryft graniczny rozpiętości zakresu 0,11%/10K
- dla przetwornika o zakresie 4..20 mA - dryft graniczny zera 0,06%/10K dryft graniczny rozpiętości zakresu 0,09%/10K
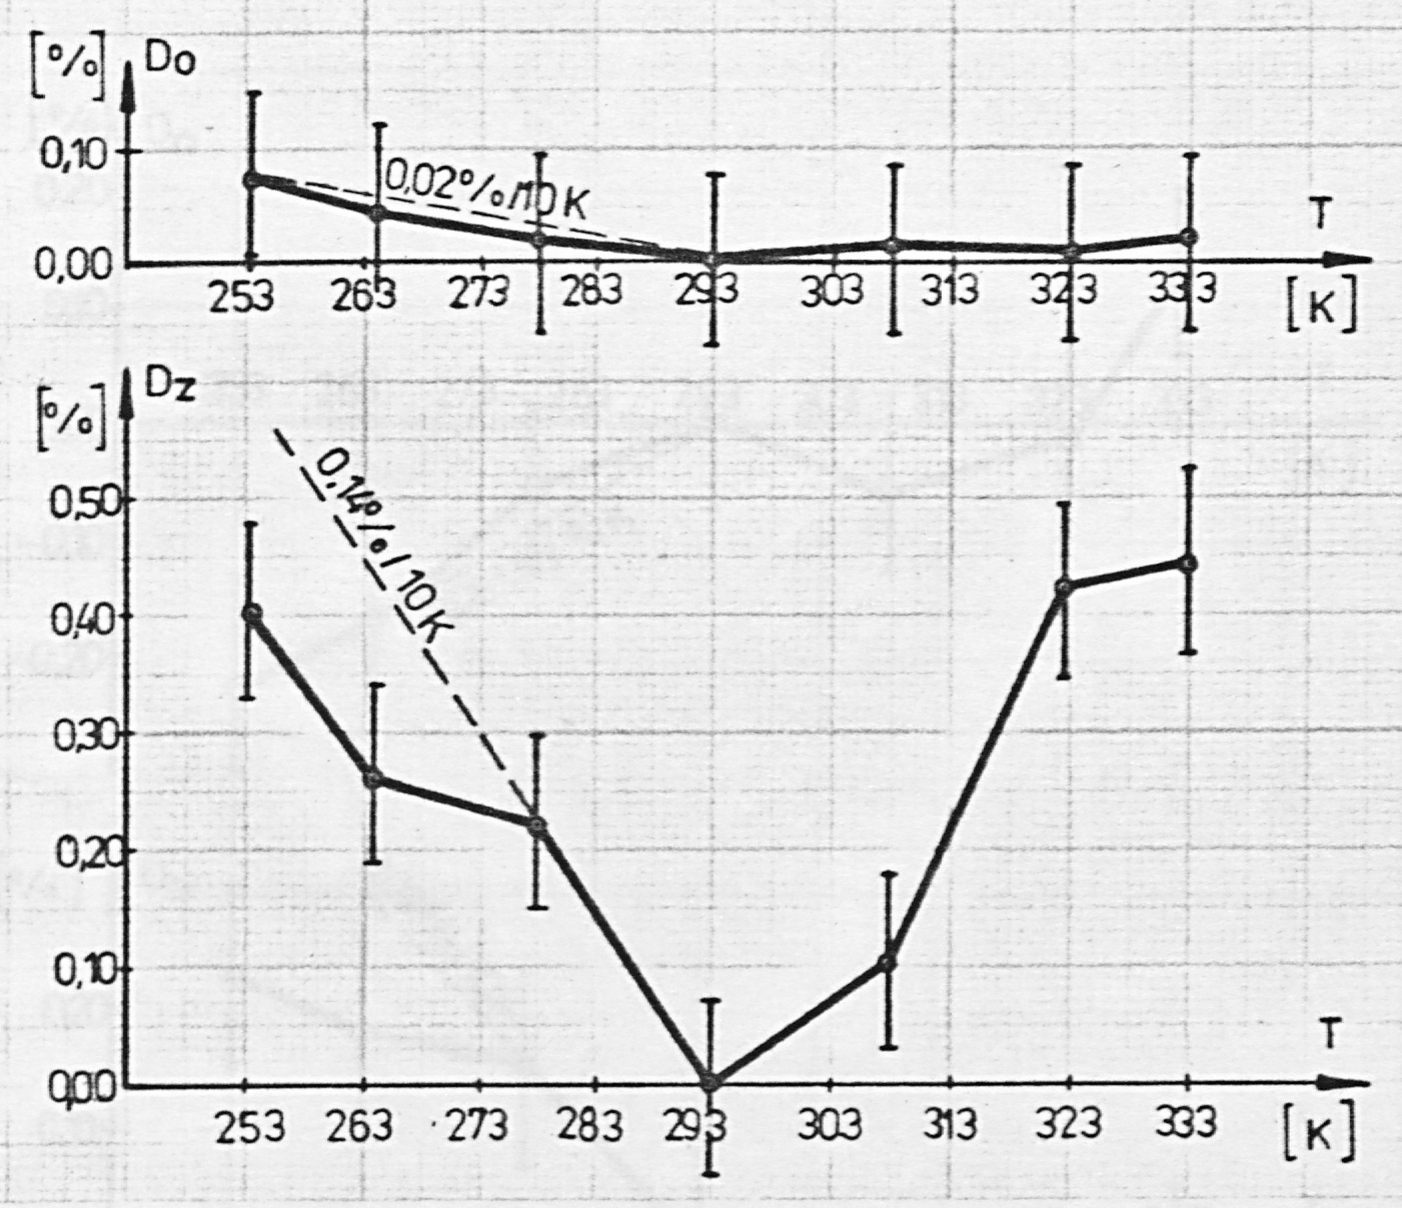
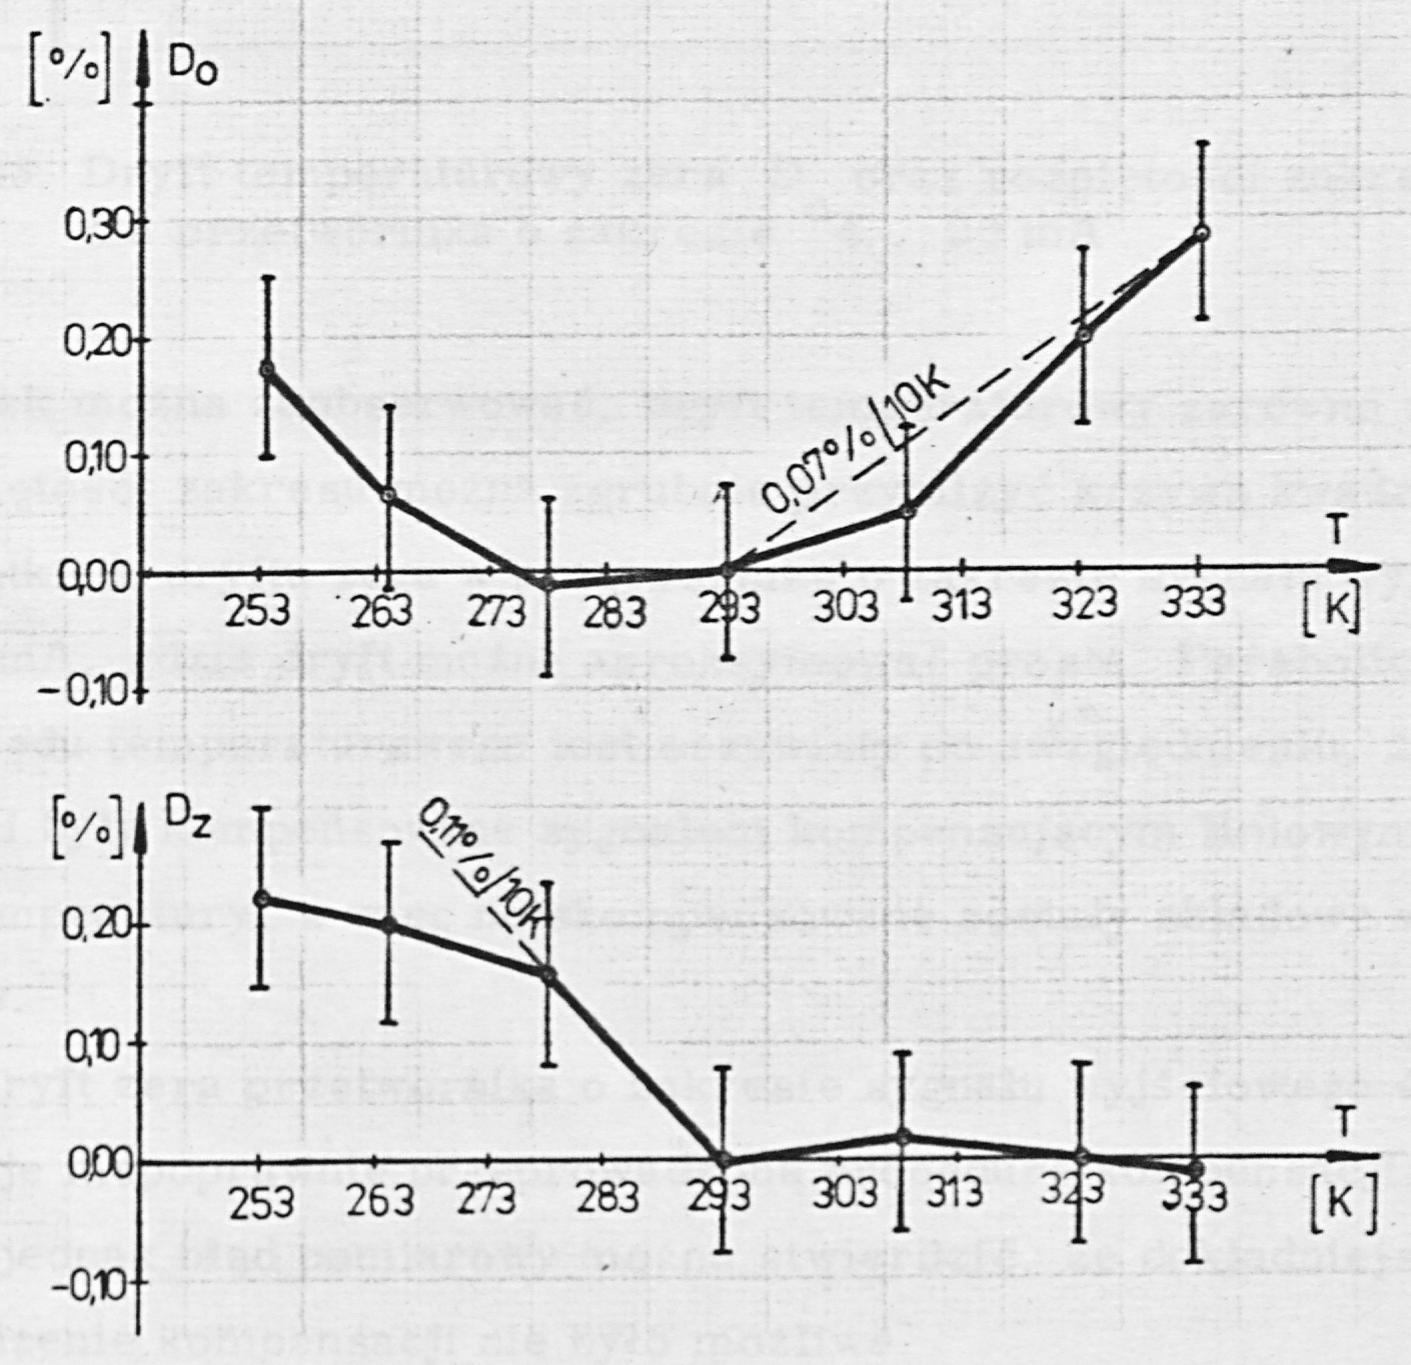
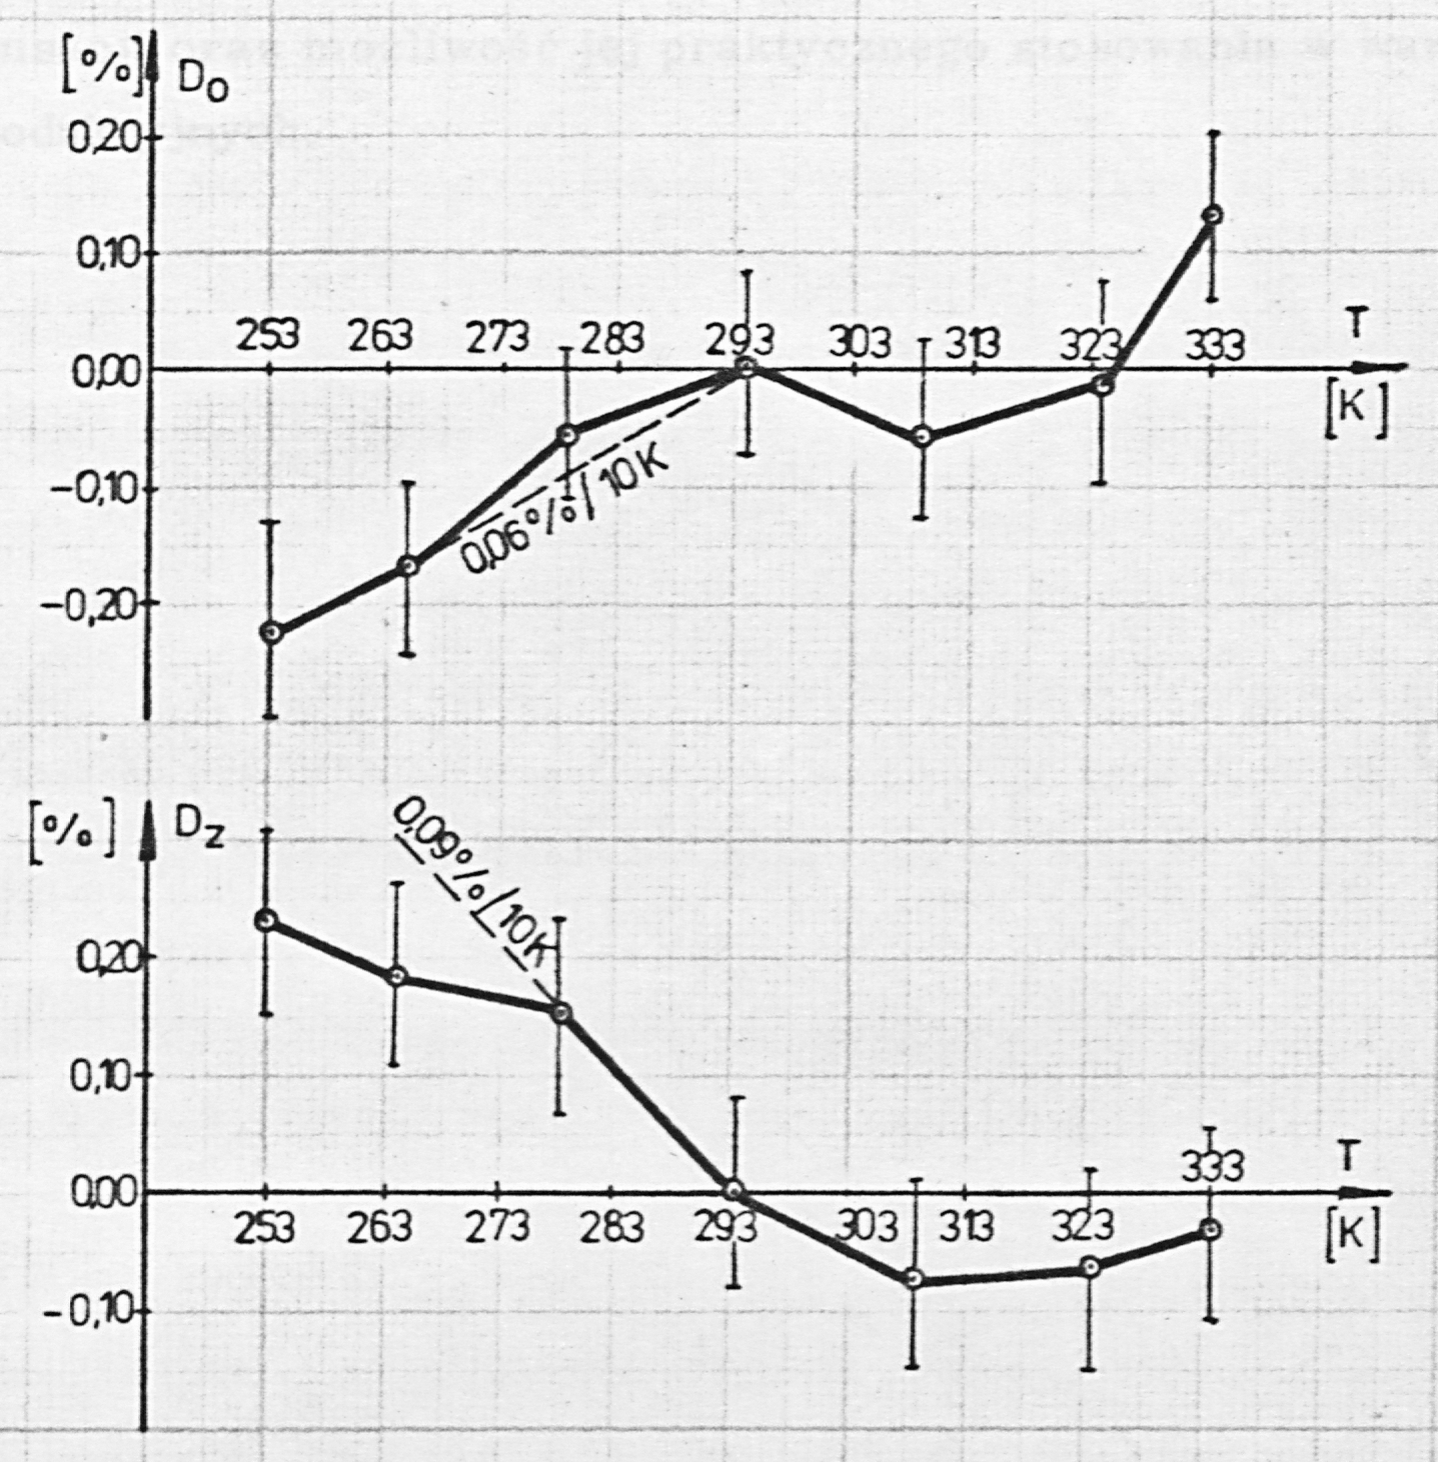
Jak można zaobserwować, dryft temperaturowy zarówno zera jak i rozpiętości zakresu można zgrubnie przybliżyć krzywą kwadratową. z wyjątkiem dryftu zera w przetworniku o zakresie sygnału wyjściowego 4 ÷ 20 mA, gdzie dryft można aproksymować prostą. Paraboliczny przebieg błędu temperaturowego jest oczywisty po uwzględnieniu, że przetworniki były kompensowane sygnałem kompensującym liniowym w funkcji temperatury, a więc nieskompensowane zostały składowe wyższych rzędów. Dryft zera przetwornika o zakresie sygnału wyjściowego 4...20 mA sugeruje niepoprawnie przeprowadzoną procedurę kompensacji. Uwzględniając jednak błąd pomiarowy można stwierdzić, że dokładniejsze przeprowadzenie kompensacji nie było możliwe.
Wyniki badań w pełni potwierdzają skuteczność nowej metody kompensacji oraz możliwość jej praktycznego stosowania w warunkach produkcyjnych.